广安智慧停车设备与车位检测器的协同工作原理解析
智慧停车:从“各自为政”到“协同作战”
在广安这样的城市,停车难早已不是简单“找车位”的问题,而是车流、信息流与设备流如何高效交织的系统工程。很多项目方往往只关注单台设备的采购价格,却忽略了智慧停车设备之间真正的价值在于“联动”。一台孤立的道闸控制器,顶多算个电动门;只有当它和车位检测器、车牌识别设备、车位引导屏形成闭环,整个车场的动线才算真正“活”了过来。
今天我们不谈空泛的概念,直接从硬件协同的原理解析入手,聊聊这套系统在广安本地化落地时,那些容易踩坑的细节。
核心链路:检测、识别、控制、诱导的四步握手
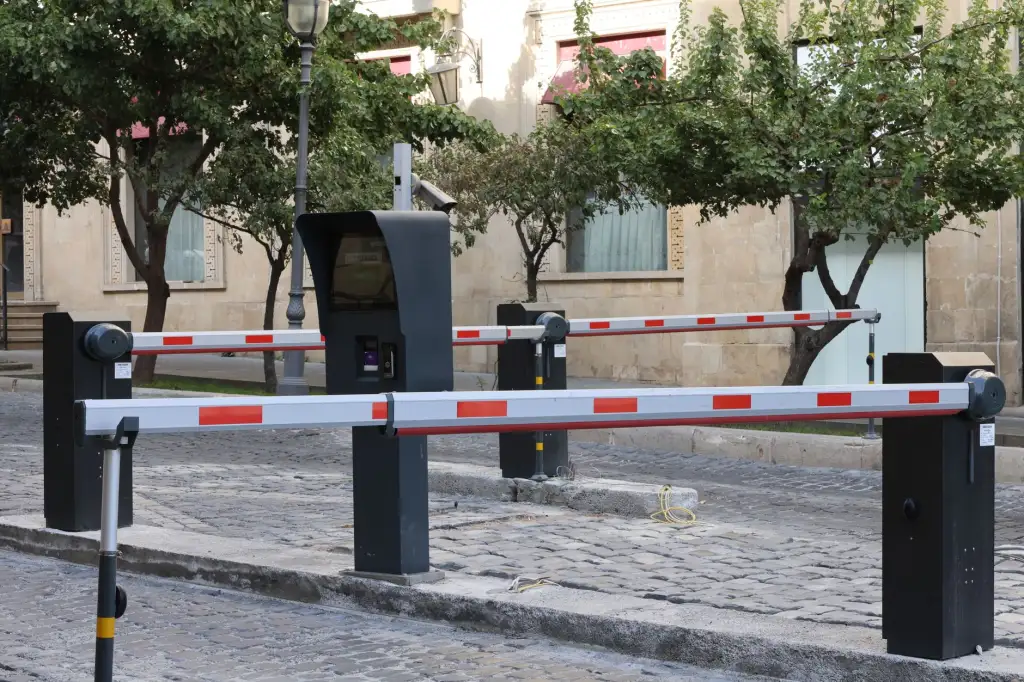
整个协同工作的基础,建立在一条极短却极关键的逻辑链上。当一辆车驶入车场入口,车牌识别设备的触发并非孤立的。实际上,入口处的视频触发线圈或雷达检测器会先给主控发送一个“有车接近”的IO信号,摄像机才进入抓拍准备状态。这个毫秒级的时序配合,能极大避免跟车时识别失败或抓拍不到的现象。识别成功后,数据上传至本地管理服务器,服务器再向道闸控制器发送抬杆指令,道闸的落杆时间通常设定在车尾通过地感后的1.5至2秒,太快容易砸车,太慢则会让尾车闯入。
进入车场内部,协同的难点转向了空间判断。这里有一个许多集成商容易忽略的盲区:车位检测器(无论是地磁、超声波还是视频桩)上报的“占用/空闲”状态,并不是实时刷新到引导屏上的。通常系统会设置一个2-3秒的防抖延时,防止行人或非机动车经过引发误报。同时,车位引导屏的刷新频率也需与检测器上报频率匹配。如果您的车场使用的是地磁检测器,建议将心跳上报间隔设为5秒,而引导屏采用“变化即刷新”模式,这样既能保证数据新鲜度,又能降低无线网关的并发压力。
分级联动策略:别让所有设备都“神经质”
真正专业的协同,懂得做减法。在广安不少大型商业综合体,我们建议采用分区网关聚合策略。即每个防火分区内的车位检测器先汇聚到区域控制器,由区域控制器进行数据清洗(剔除无效抖动数据),再向总服务器汇报。这种“边缘计算”模式,比所有检测器直接连服务器要稳定得多。而车位引导屏则直接订阅区域控制器的数据报文,而非总服务器转发,这样即使中央服务器宕机,分区内的诱导功能依然能正常工作。
这里必须强调一个关键原则:道闸控制器必须拥有脱机运行能力。在车牌识别设备网络拥堵或服务器响应超时(超过800ms)时,道闸应自动降级为“现金/扫码付离线模式”,并依靠自身存储的白名单进行开闸。否则一旦网络波动,整个出入口就会陷入瘫痪,这在广安雨季雷电干扰频繁时尤为常见。
实施中的三个“隐形杀手”与对策
结合我们服务广安本地多个项目的经验,以下三个问题最易导致协同失效,值得您重点关注:
- 供电时序冲突:车位检测器与道闸控制器共用电源回路时,道闸电机启动瞬间的电压跌落(通常达10%-15%)会导致检测器复位。对策是分离供电回路,或为检测器加装独立DC-DC隔离模块。
- 地磁干扰:在靠近变压器或大功率充电桩区域,地磁车位检测器的采样阈值必须重新标定。建议在安装后进行48小时环境背景磁场学习,否则误报率可能飙升至30%以上。
- 引导屏地址冲突:多块车位引导屏在RS485总线上通讯时,若未正确设置终端电阻和唯一地址码,会出现数据帧碰撞,表现为屏幕数字乱跳。施工时务必用总线仪表逐点调试。
常见问题速答
问:为什么我的车位检测器显示有车,但引导屏还显示空位?
答:这通常是数据库状态未同步。检查一下车位检测器上报的“车位编号”是否与引导屏配置的“屏内车位映射表”一致。很多施工队只改了检测器位置,忘了改屏端映射,导致数据错位。
问:车牌识别设备偶尔漏拍,导致道闸不抬杆怎么办?
答:不要只盯着摄像机。检查入口处的触发雷达或线圈的灵敏度设置,若触发延迟大于200ms,车辆速度稍快就会离开识别区域。同时,务必开启“无牌车”和“模糊匹配”的兜底策略,让道闸控制器在收到“无法确认”信号时,能通过人工远程确认开闸。
智慧停车设备的协同,本质上是一场关于“时序”和“容错”的精密设计。无论是车位检测器的数据上报节奏,还是道闸控制器与车牌识别设备的握手逻辑,每一个环节都需要基于现场物理环境进行调优。在广安,我们始终建议项目方采用“先分区调试、后整体联调”的实施路径,用真实车辆反复测试高峰期并发场景。只有让这些设备如同一个训练有素的团队,才能真正为市民带来“无感进出、有位可寻”的停车体验。