智慧停车设备中的车位检测器与道闸控制器如何协同实现停车场智能化管理
车牌识别设备读取到车辆入场信息后,道闸控制器并不会立刻抬杆。它需要先跟车位检测器确认一件事:场内的空余车位分布在哪里。如果入口区域已经饱和,系统会引导车辆前往其他区域,而不是让车流堵在通道里。这套协同逻辑,正是智慧停车设备从「能识别」走向「会调度」的关键分水岭。
一、设备各司其职:感知层与执行层的分工
一套完整的智慧停车设备,通常由四个核心角色组成:
- 车牌识别设备:负责车辆身份确认,输出车牌号、入场时间、车型信息,是数据链的起点。
- 车位检测器:部署在每个车位上方或地面,通过超声波、地磁或视频技术判断车位占用状态,实时更新车位数据库。
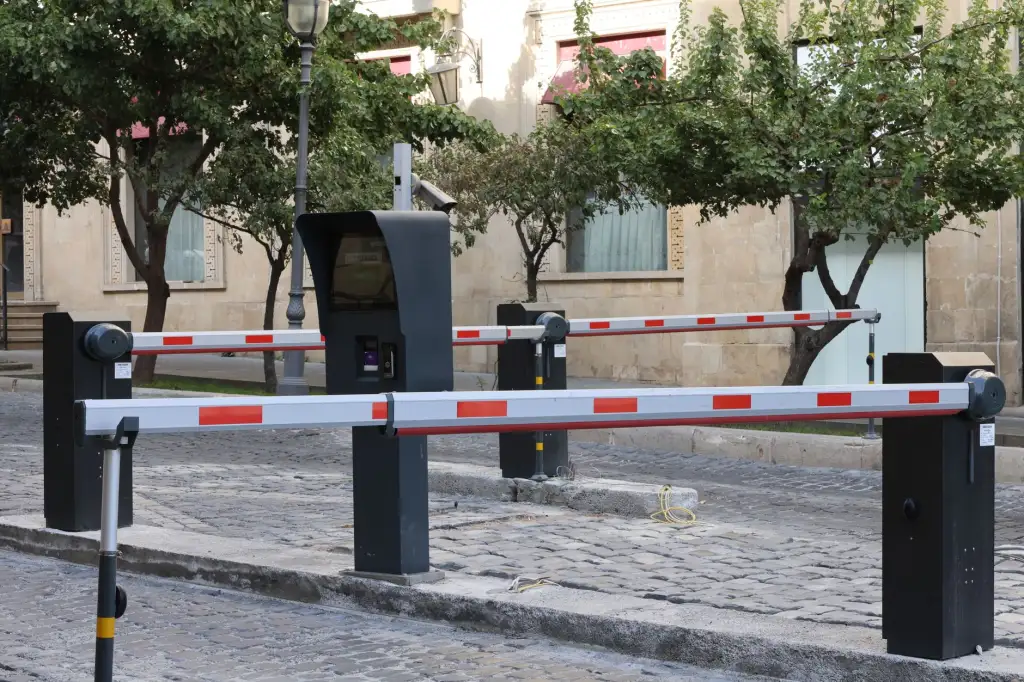
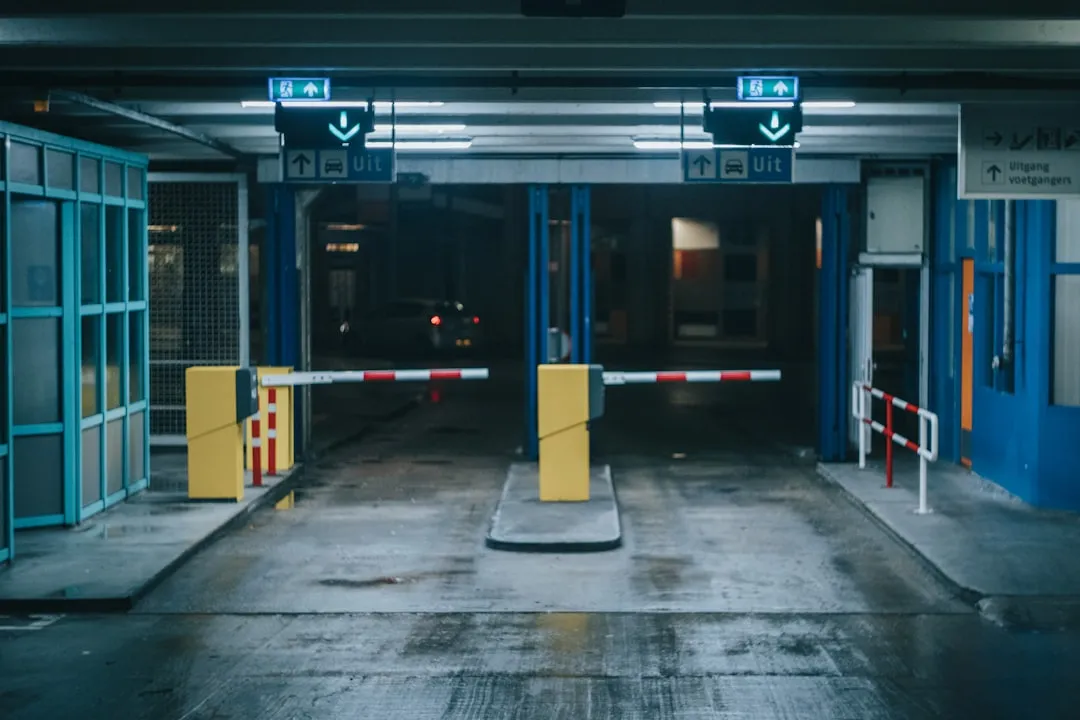
- 道闸控制器:接收上位机指令,控制闸杆起落,同时反馈闸杆状态、防砸信号。
- 车位引导屏:将区域剩余车位数量、方向指示可视化,降低车主场内寻位时间。
这四个环节如果各自为政,就只是孤立的硬件堆叠。真正的智能化,靠的是它们之间的数据闭环。
二、协同机制:从「识别」到「引导」的完整链路
当车辆驶入入口,车牌识别设备在300毫秒内完成抓拍和比对,将车牌信息推送给管理平台。平台同时向车位检测器集群请求当前空位数据。如果A区空位大于5个,道闸控制器正常抬杆,车位引导屏显示「A区剩余X位」;如果A区已满,引导屏切换为「B区剩余X位」,道闸仍然抬杆,但引导方向改变。
车辆进入场内后,车位检测器的价值才真正体现。以地磁+超声波双模检测为例,单个车位的状态变化可在2秒内上传至平台,平台再刷新车位引导屏的剩余数量。当某区域车位全部占用时,引导屏会显示红色禁入标识,避免车辆无效绕行。
出场的协同同样重要。道闸控制器需要与计费系统、车牌识别设备联动:识别到出场车牌后,系统自动核算停车时长和费用,电子支付完成后道闸抬杆。整个过程无需人工干预,单车出场时间可压缩至8秒以内。
关键数据指标参考
- 车位检测器状态刷新周期:≤2秒
- 车牌识别准确率:≥99.5%(标准光照条件)
- 道闸抬杆响应时间:≤1秒
- 车位引导屏数据延迟:≤3秒
三、实际应用中的调优经验
某商业综合体地下停车场共820个车位,改造前日均寻位时间约4.5分钟,通道拥堵频发。部署智慧停车设备后,运营方做了两件事:一是将车位检测器按区域分组,每组绑定一块车位引导屏,减少数据传输层级;二是在道闸控制器中写入「潮汐策略」——早高峰入场方向抬杆速度优先,晚高峰出场方向优先。
改造后,日均寻位时间降至1.2分钟,通道拥堵投诉下降约70%。这个案例说明,硬件选型固然重要,但设备之间的协同策略才是决定体验上限的变量。
对于正在规划智慧停车项目的运营方,建议在选型阶段就确认三件事:车位检测器是否支持分组上报、道闸控制器是否开放API对接、车牌识别设备能否与引导屏共用同一数据中台。这三项决定了后期系统扩展的灵活度。
广安归去来兮网络科技有限公司在智慧停车设备领域持续深耕,围绕车位检测器、道闸控制器、车牌识别设备和车位引导屏的协同应用,提供从方案设计到落地调试的完整支持。设备之间的数据打通,才是停车场真正「聪明」起来的起点。