智慧停车设备行业观察:车位检测器与车牌识别设备的技术演进趋势
过去几年,智慧停车设备从"能识别、能抬杆"的基础功能阶段,快速进入到"全场景感知+云端协同"的深水区。无论是路侧停车还是封闭车场,车位检测器、车牌识别设备、道闸控制器与车位引导屏之间的数据链路正在被重新定义。硬件不再只是执行终端,而是具备边缘计算能力的感知节点。
一、车位检测器:从地磁到多模融合
早期地磁检测器受限于铁磁干扰和邻车误判,准确率在复杂场景下常常跌破90%。如今主流方案已转向"地磁+雷达+超声波"的多模融合架构。以毫米波雷达为例,77GHz频段可精确分辨车辆底盘与地面反射,配合自适应阈值算法,将误报率压缩到2%以内。
另一个显著变化是安装工艺的迭代。过去地磁设备需要破路埋设,施工成本高、周期长。现在贴地式或侧向安装的检测器逐步成熟,单泊位部署时间从40分钟降至10分钟以内,这对路侧停车改造项目意义重大。
二、车牌识别设备:算力前移与场景适配
车牌识别设备的演进主线可以概括为三点:
- 算力前移:将深度学习推理从后端服务器迁移到前端相机,单台设备即可完成识别、比对与结果输出,响应时间从500ms降至150ms以内。
- 多光谱补光:针对逆光、夜间、雨雾天气,采用红外+白光双模补光策略,识别率在暗光环境下仍可保持在98%以上。
- 视频流+图片流双输出:满足公安卡口与停车场管理两套系统的不同数据需求,避免重复建设。
值得注意的是,道闸控制器与车牌识别设备的联动逻辑也在变化。传统方案是"识别→比对→开闸"的串行流程,现在部分厂商将道闸控制逻辑嵌入识别相机,通过GPIO直连或RS485总线实现"识别即开闸",减少中间环节的故障点。
三、车位引导屏与系统协同:数据闭环才是关键
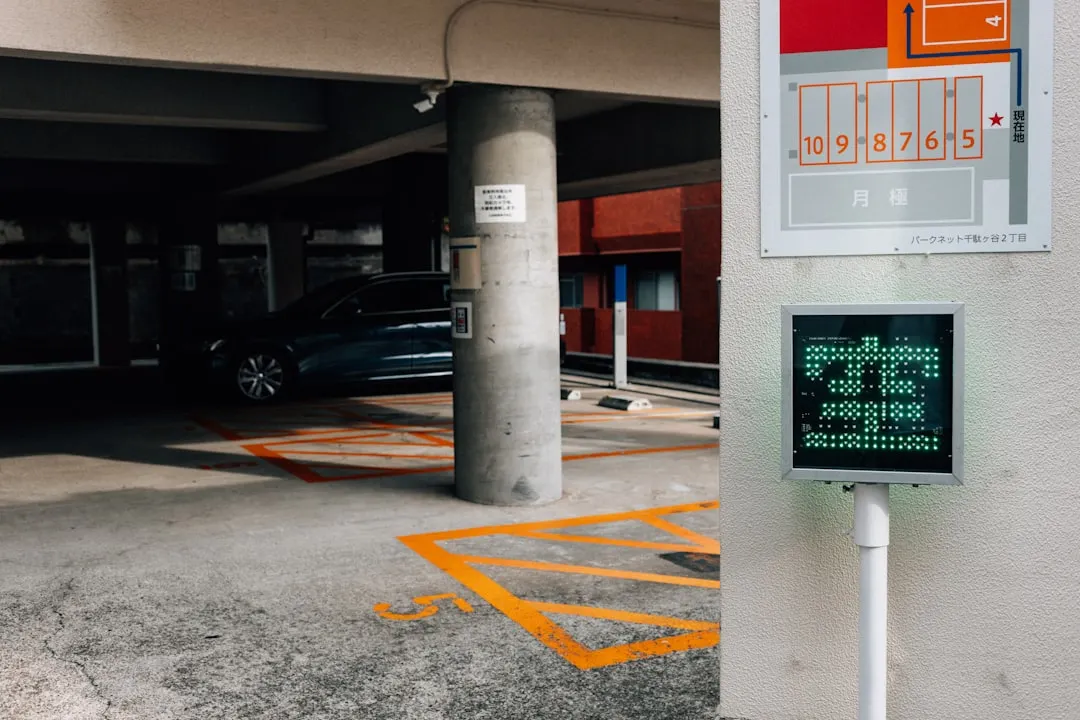
车位引导屏本身的技术门槛并不高,LED模组+驱动板+通信模块的架构已经非常成熟。真正的难点在于:屏上显示的车位余量数据,能否与车位检测器的实时状态保持秒级同步。
在实际项目中,我们观察到不少车场的引导屏数据滞后达到3-5分钟,原因是检测器数据先上传云端、再下发到屏,链路太长。优化方案是在区域控制器层面做本地缓存与计算,引导屏直接订阅区域控制器的MQTT主题,将刷新延迟控制在1秒以内。
以某二线城市商业综合体为例,该车场共1200个泊位,改造前高峰时段入场车辆平均寻位时间约4.5分钟。部署多模车位检测器+边缘网关+车位引导屏方案后,寻位时间降至1.8分钟,道闸通行效率提升约30%。核心改变不是单一设备升级,而是智慧停车设备之间形成了低延迟的数据闭环。
对于正在选型或改造的运营方,建议重点关注三个指标:检测器的多模融合能力、识别设备的边缘算力配置、以及系统层面的数据刷新周期。设备参数只是起点,链路设计才决定最终体验。