道闸控制器选型指南:不同停车场场景下道闸控制器与识别设备的匹配要点
在停车场智能化改造项目中,很多甲方把注意力集中在车牌识别设备的像素和算法上,却忽略了道闸控制器这个"执行中枢"的匹配问题。实际运维数据表明,超过三成的道闸异常抬落杆、识别后不动作等故障,根源不在识别相机,而在控制器与前端设备的协议适配或IO时序不匹配。选型阶段多花十分钟确认参数,能省下后期大量的调试成本。
一、道闸控制器的两种主流架构
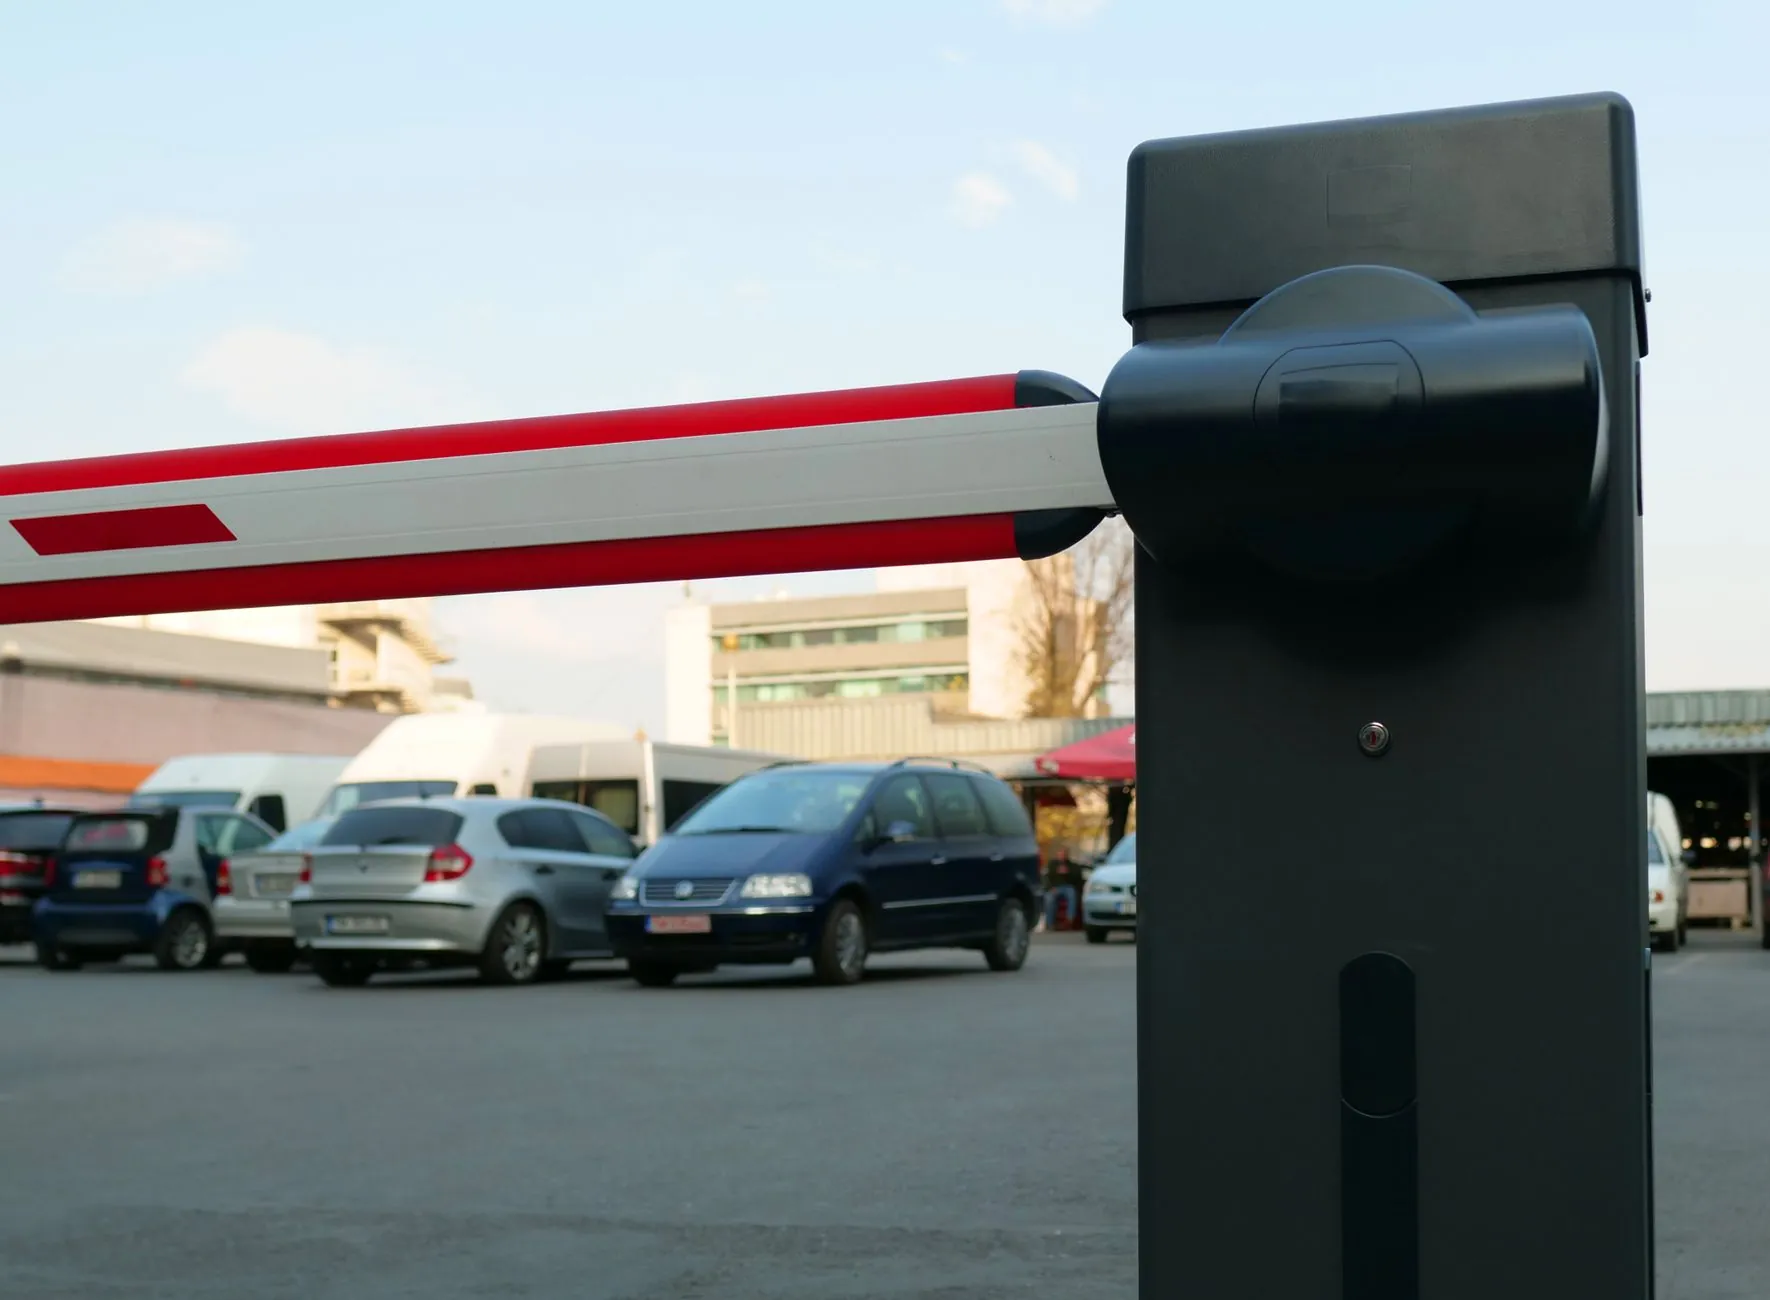
目前市面上的道闸控制器大致分为继电器IO型和RS485/网络通信型两类。前者通过干接点信号接收开闸指令,结构简单、响应快,适合与车牌识别设备做硬联动;后者支持TCP/IP或RS485协议,可回传闸杆状态、故障码,适合接入云平台统一管理。
选型时需确认控制器的开闸信号保持时间(通常100ms~500ms可调)是否与识别相机的输出脉宽匹配。我们曾遇到某项目相机输出脉宽仅50ms,控制器未识别到有效信号,导致车辆压地感后才抬杆,体验极差。
二、不同场景的匹配要点
商业综合体:高吞吐量场景
这类场景出入口车流量大,建议选用支持双重验证逻辑的控制器——即车牌识别设备输出开闸信号的同时,控制器需读取地感或车位检测器的状态,防止跟车逃费。控制器应具备延时落杆功能,延时时间根据车道长度设定,一般4~6米车道设为3~5秒。
住宅小区:无人值守场景
小区场景对车位引导屏和车位检测器的联动要求更高。控制器需支持月租车、临时车、访客车等多权限逻辑,并能将车位检测器上传的余位数据实时同步至引导屏。建议控制器内置脱机白名单,网络中断时仍可正常放行月租车辆。
路侧停车:极端环境场景
路侧场景温湿度变化大,控制器需满足IP54以上防护等级,工作温度覆盖-30℃~70℃。同时,由于路侧多采用低位视频桩或地磁车位检测器,控制器应具备低功耗待机模式,配合太阳能供电系统使用。
- 协议匹配:确认控制器支持相机厂商的SDK或标准协议(如ONVIF、GB/T 28181)
- IO电平:相机输出为12V还是5V,控制器输入端口是否兼容
- 防砸机制:必须配合地感或雷达,控制器需支持防砸信号优先逻辑
- 扩展接口:预留至少2路RS485接口,便于后期接入车位引导屏
三、常见问题与排查思路
问题1:识别成功但道闸不动作。先测量相机开闸输出端电压,再检查控制器对应端口的信号指示灯是否闪烁。若指示灯正常但闸杆不动,多为控制器继电器损坏或电机驱动板故障。
问题2:闸杆落下后立即反弹。这通常是地感线圈灵敏度设置过高或控制器防砸延时过短所致。将防砸延时从默认0.5秒调整至1~2秒可解决大部分反弹问题。
问题3:多辆车连续通过时跟车逃费。需在控制器中启用车检器逻辑,即每次落杆后必须检测到地感从有车到无车的完整跳变,才允许下一次开闸。
智慧停车设备的选型从来不是单点最优,而是系统匹配。道闸控制器作为执行末端,其与车牌识别设备、车位检测器、车位引导屏之间的时序逻辑和协议兼容性,直接决定了车场的通行效率和运维成本。建议在招标阶段就要求供应商提供完整的联动测试报告,而非仅看单品参数表。