从道闸控制器到车位检测器:智慧停车硬件选型中的关键技术指标解析
一套智慧停车系统能否稳定运行三年以上,往往不取决于软件平台的功能有多花哨,而在于硬件选型阶段是否抓住了核心指标。很多项目验收时表现良好,半年后道闸频繁死机、车位检测器误报率飙升,根源大多出在选型时只看价格和参数表,忽略了环境适应性与长期可靠性。
道闸控制器:别只看起落速度
道闸控制器是出入口的"心脏"。选型时容易被起落时间吸引——3秒、1.5秒甚至0.9秒,但真正决定寿命的是电机类型与减速机构。直流无刷电机配合行星齿轮减速,比传统交流电机方案寿命高出2-3倍,且支持频繁启停。另一个关键指标是防砸响应延迟,行业要求从检测到障碍物到闸杆停止或回弹,延迟应控制在100ms以内。部分低价控制器标称支持防砸,实际延迟超过300ms,存在安全隐患。
还需关注控制器的通信接口。RS485与TCP/IP双模已是主流配置,但要注意是否支持离线脱机运行——网络中断时能否本地校验白名单并正常放行,这直接影响高峰期通行效率。
车位检测器与车牌识别设备:精度背后的环境账
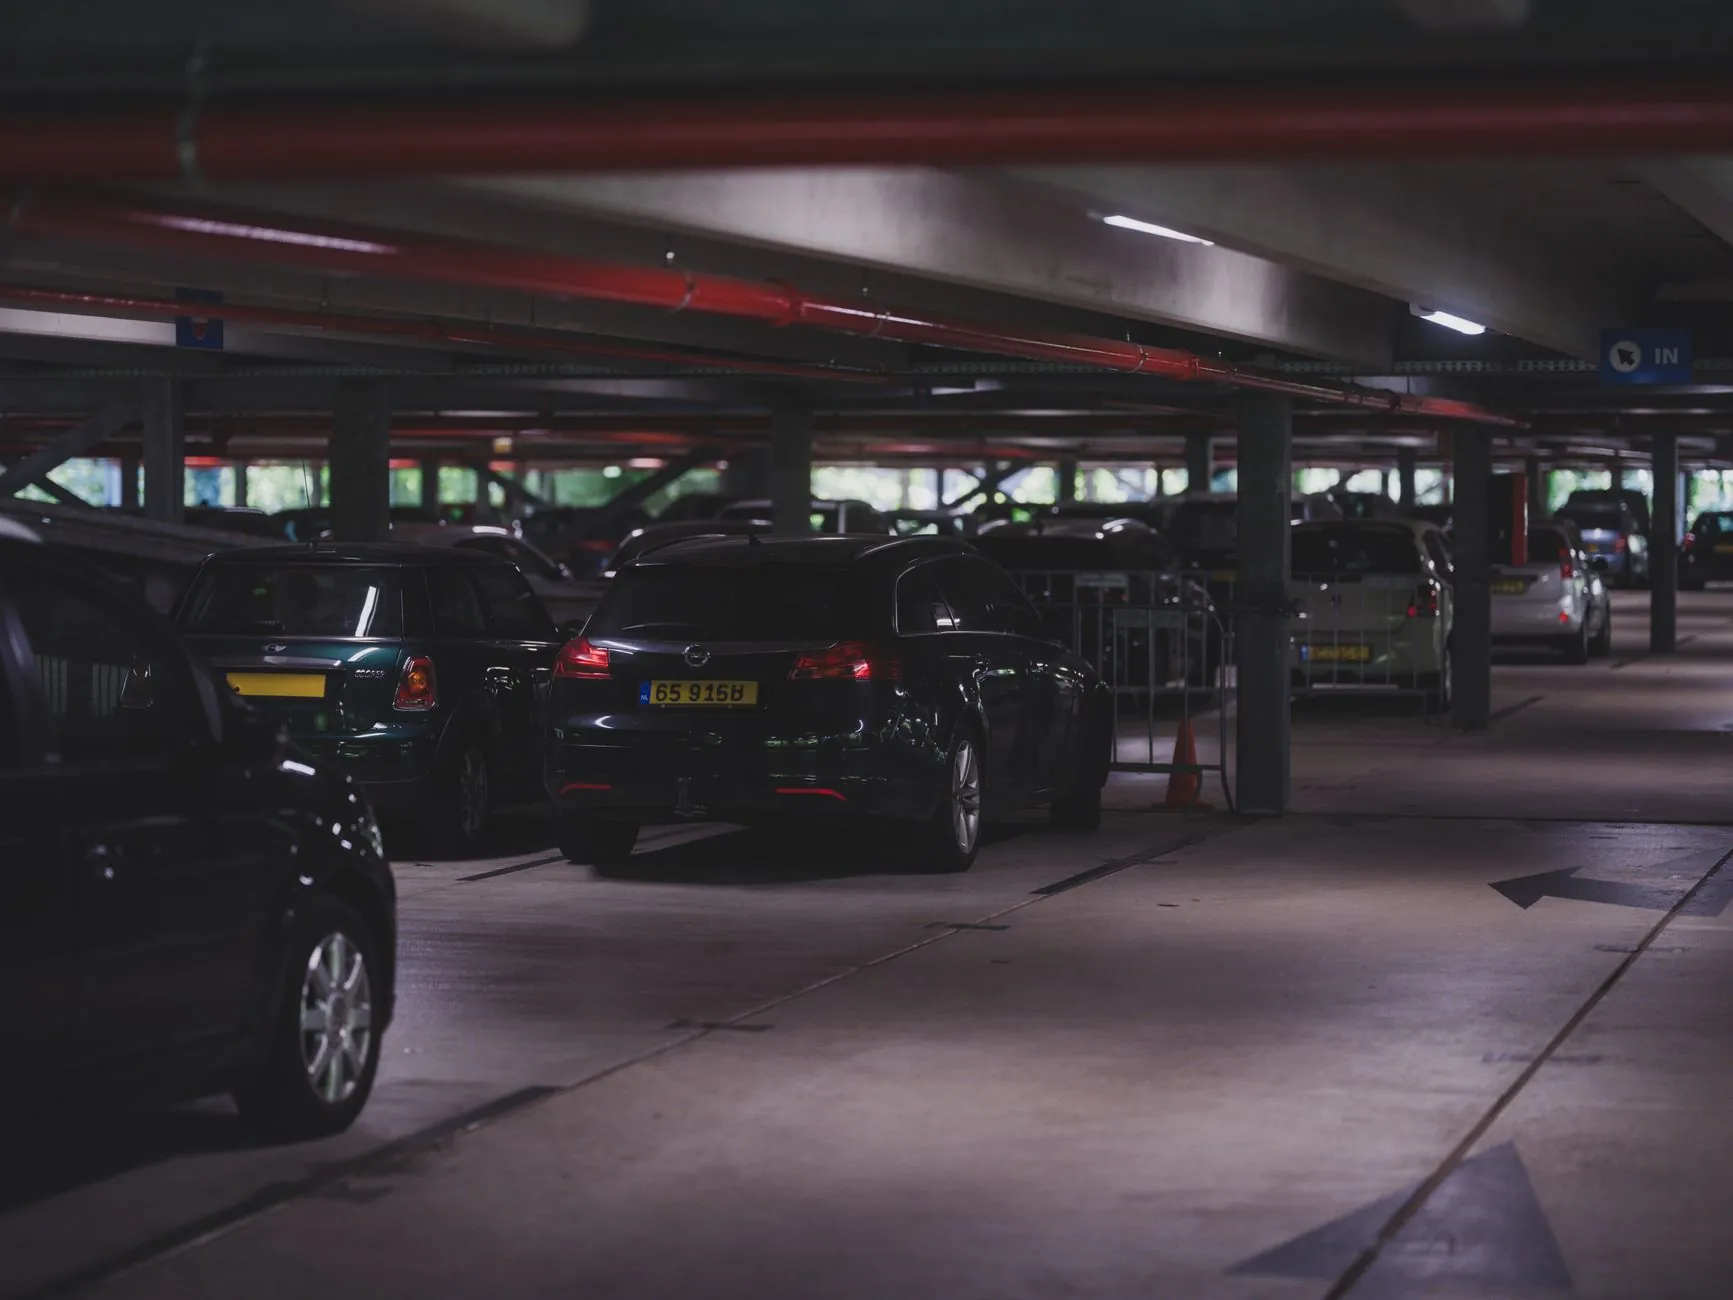
车位检测器的选型要分场景。地磁检测器安装简便,但相邻车位磁场干扰是常见问题,选型时应确认是否具备自适应基线校准功能。视频车位检测器精度更高,但需关注低照度表现——地下车库照度常低于50lux,普通CMOS传感器在此环境下识别率会从99%跌至85%以下。
车牌识别设备的核心指标不是标称识别率,而是识别率的测试条件。99.5%的识别率若是在顺光、车速20km/h以下测得,实际场景中意义有限。更务实的指标包括:逆光识别率、车牌倾斜±30°的识别率、以及无牌车/污损车牌的兜底处理逻辑。
- 道闸控制器:关注电机寿命、防砸延迟、离线运行能力
- 车位检测器:关注抗干扰算法、低照度识别率、防护等级
- 车牌识别设备:关注逆光表现、倾斜容错、异常车牌处理
- 车位引导屏:关注刷新率、通信协议兼容性、亮度自适应
车位引导屏:被低估的通信稳定性
车位引导屏常被视为"显示设备",实则通信稳定性才是痛点。超声波或视频检测器与引导屏之间的数据链路,若采用私有协议,后期扩展或更换品牌时极易形成锁定。建议优先选择支持MQTT或Modbus TCP标准协议的产品。另外,引导屏的亮度自适应能力影响地下车库的视觉舒适度,固定亮度的屏幕在暗环境下刺眼,反而降低体验。
以某商业综合体项目为例:初期选用低价地磁检测器,误报率约8%,导致引导屏频繁跳变,用户信任度下降。后更换为带自适应校准的视频检测器,并将通信协议统一为Modbus TCP,误报率降至1.2%以下,引导屏数据刷新延迟从3秒缩短至800ms。整体智慧停车设备的运维成本次年下降约35%。
硬件选型的本质是在环境适应性、通信兼容性与全生命周期成本之间找平衡。参数表上的数字只是起点,真正值得追问的是:这些指标在项目实际光照、温度、网络条件下,还能剩下多少。