智慧停车设备升级趋势:车位检测器与车牌识别设备如何协同提升停车场运营效率
不少停车场管理者都遇到过这样的尴尬:车牌识别系统显示车辆已入场,但车主在通道里兜了五分钟还没找到空位;出口道闸抬杆放行,后台却查不到准确的停放时长。问题的根源往往不在单一设备,而在于智慧停车设备之间缺乏有效协同。车位检测器、道闸控制器、车牌识别设备、车位引导屏各自为战,数据链路断裂,运营效率自然上不去。
一、单点设备的局限:为什么识别准了,效率还是低
车牌识别设备经过几年迭代,识别率在标准场景下已能做到99%以上,但它本质上只解决"车是谁"的问题,无法回答"车停哪"。超声波或地磁车位检测器能感知泊位占用状态,可如果数据只停留在本地,不向入口和引导屏推送,车主依然处于信息盲区。道闸控制器若仅执行开闸指令、不与计费与车位数据联动,就容易出现"无位可停却放行"的拥堵。设备层面的精度提升,已经逼近边际效益的天花板。
二、协同的技术逻辑:三条数据链路要打通
真正的效率提升来自数据流的闭环设计,核心是三条链路:
- 入场链路:车牌识别设备抓取车牌与车型,实时比对场内余位,由道闸控制器决定放行策略,满位时可触发限流或引导至邻近车场。
- 泊位链路:车位检测器以秒级频率上报占用状态,经边缘网关聚合后驱动车位引导屏刷新,同时回写计费系统作为停放凭证。
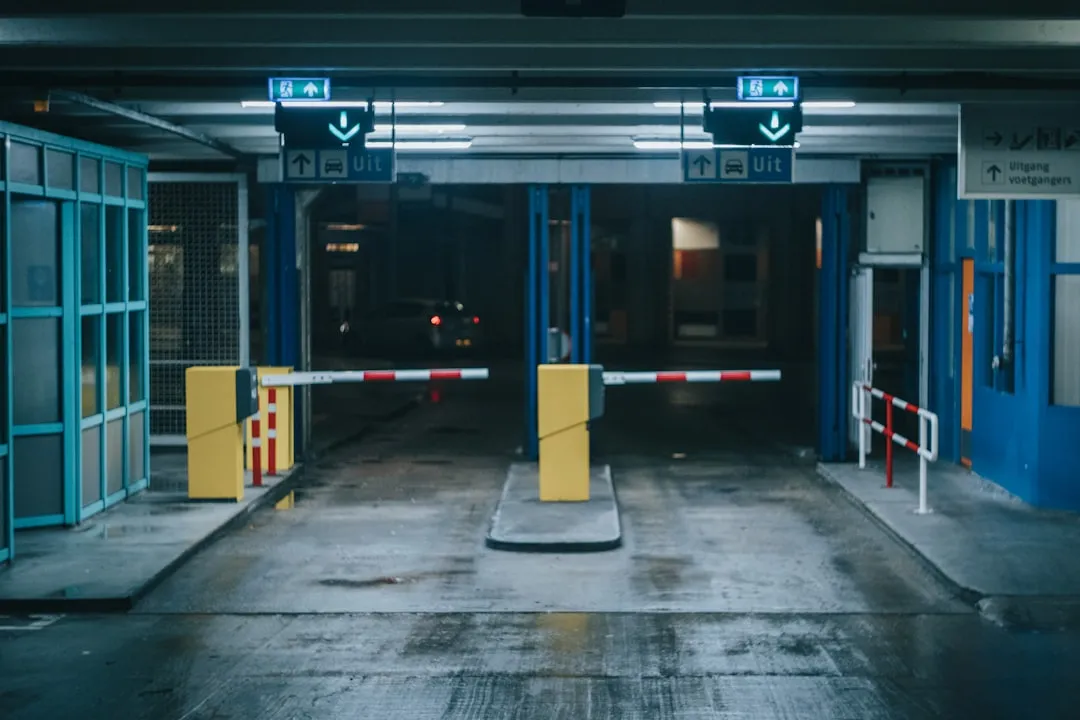
- 离场链路:检测器释放信号与出口识别记录做双向校验,避免"跟车逃费"与计时误差,道闸控制器据此执行抬杆。
三条链路共用一套时间戳与车位编码体系,是协同能否落地的前提。实践中不少项目失败,恰恰是各厂商设备编码规则不统一,数据在网关层就对不上。
三、落地时的几个工程细节
从我们接触的项目看,协同效果差异很大,细节决定成败。车位检测器的安装高度与角度需按车型分区标定,否则相邻泊位误判率会明显上升;道闸控制器的开闸响应建议控制在0.6秒以内,并与识别结果做防重放校验。车位引导屏的刷新策略也值得推敲——全屏刷新功耗高、寿命短,按分区增量刷新更稳妥。另外,智慧停车设备的协议兼容性要在招标阶段就明确,优先选择支持标准接口的产品,为后续加装留出余量。
四、趋势判断
设备协同正在从"系统集成"走向"边缘智能"。检测器与识别设备逐步具备本地决策能力,道闸控制器承担更多联动逻辑,云端则专注数据分析与策略优化。对运营方而言,选型时不必追求单机参数极致,更应关注设备间的数据开放程度与联动响应时延。把车位检测器、车牌识别设备、道闸控制器和车位引导屏当作一个整体来规划,停车场的周转率与车主体验才会有实质性改善。