智慧停车设备技术解析:车位检测器与道闸控制器的协同工作原理
不少停车场管理者遇到过这样的场景:车辆明明已经驶入车位,诱导屏上却仍显示绿色空位;或者出口道闸在车牌已识别的情况下迟迟不抬杆。这些"看得见却管不住"的问题,根源往往不在单一设备,而在于车位检测器与道闸控制器之间缺乏有效的协同逻辑。
从技术架构看,智慧停车设备并非孤立硬件的简单堆叠,而是一套由感知层、决策层与执行层构成的分层系统。感知层负责采集车位占用状态与车辆身份信息,决策层完成数据融合与规则判断,执行层则通过道闸等设备落实放行或拦截动作。协同失效,通常发生在层与层之间的数据接口与触发时序上。
一、感知端:车位检测器如何判定"有车"
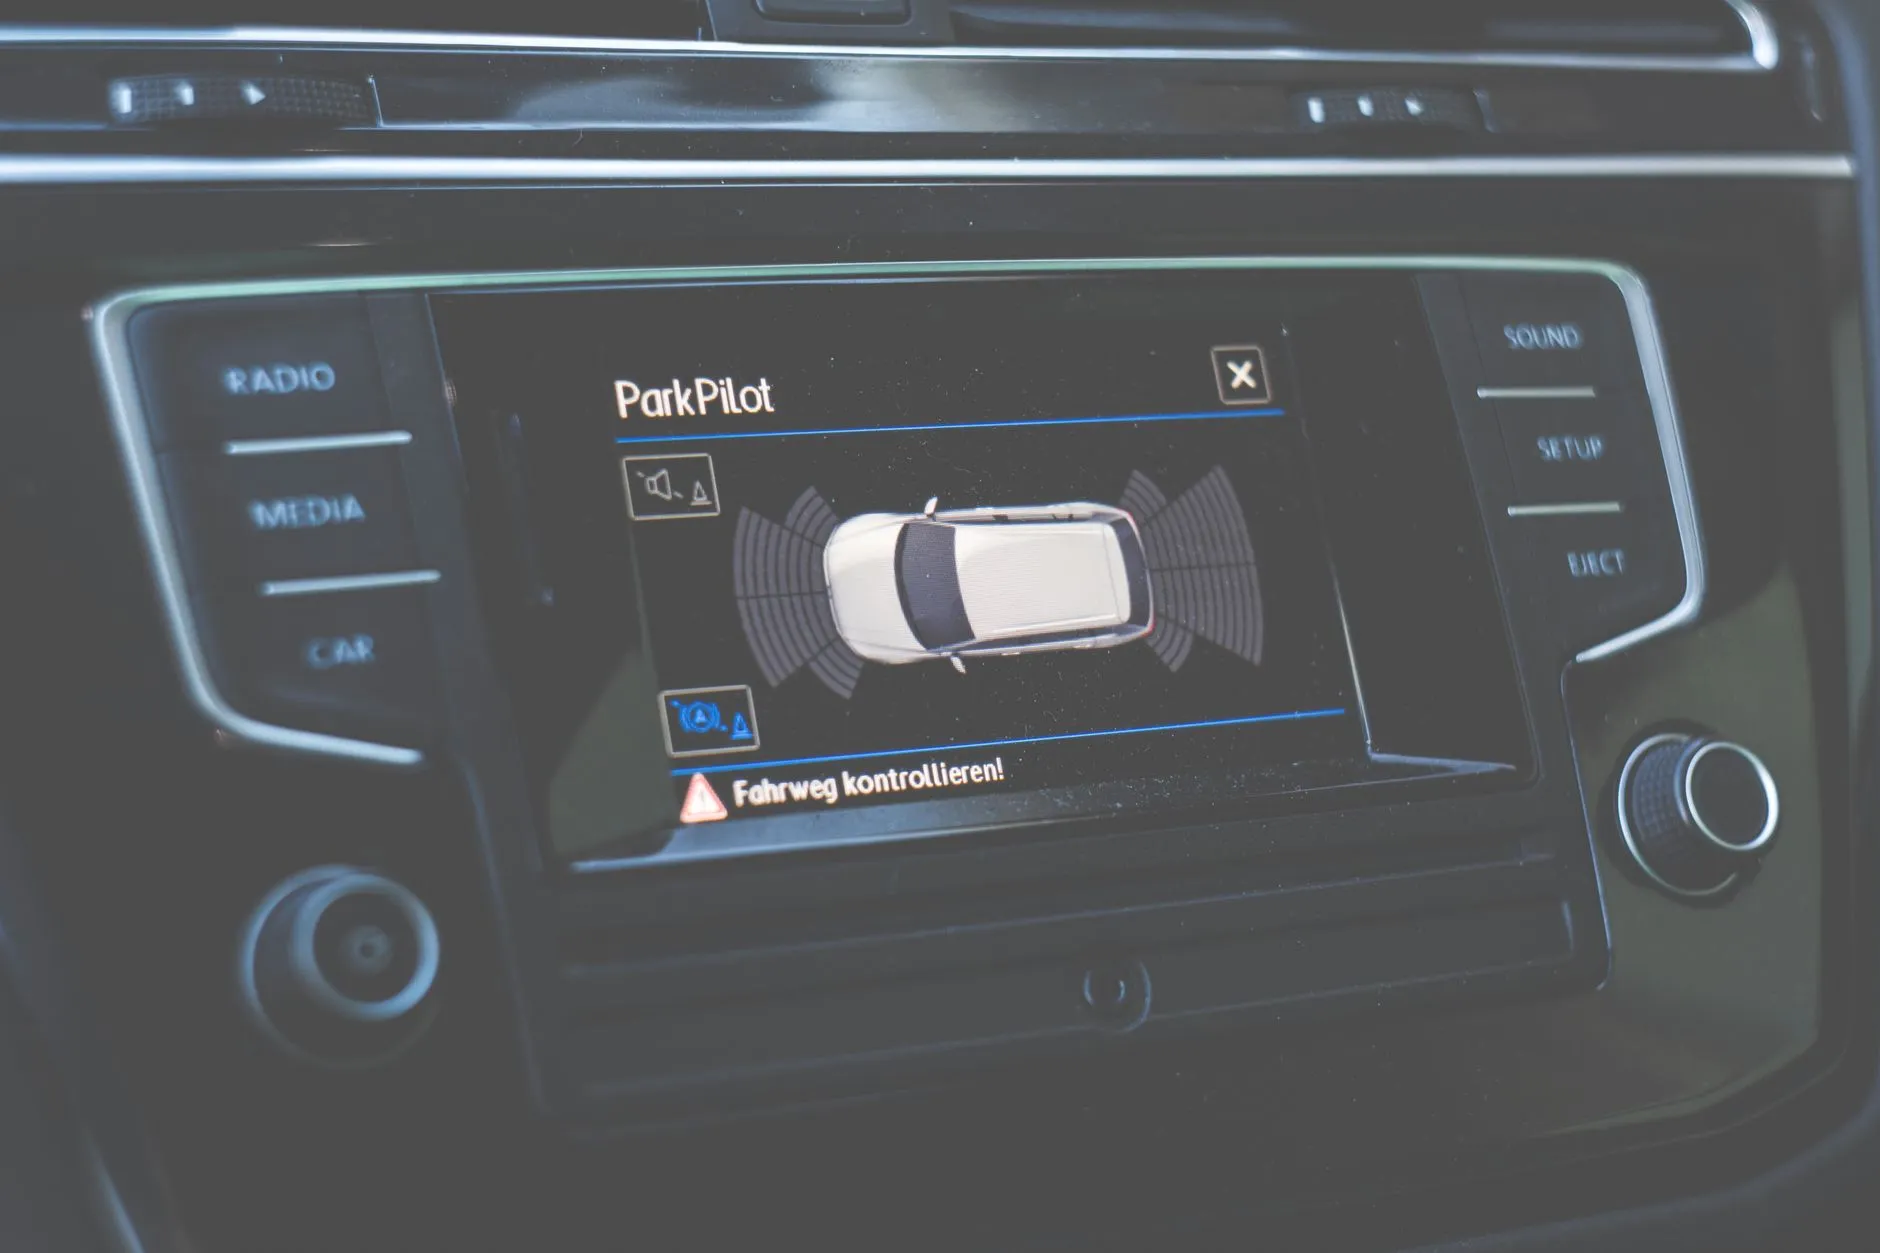
当前主流的车位检测方案包括地磁、超声波、视频桩与毫米波雷达四类。地磁检测器通过感知地球磁场扰动判断车辆存在,功耗低(典型待机电流可控制在微安级),但易受相邻车位金属干扰;超声波基于回波测距,成本优势明显,却对安装角度和温度漂移敏感;视频车位检测器则兼具占用判断与车牌抓拍能力,正逐步与车牌识别设备融合部署。
工程实践中,单一传感器误判率通常在2%—5%区间,这也是高端项目倾向采用"地磁+雷达"双模复核的原因。检测器完成状态判定后,需在秒级内将占用信号上报至区域控制器,再由后者驱动车位引导屏刷新余位数字——这条链路的时延,直接决定了引导屏数据的可信度。
二、执行端:道闸控制器的触发逻辑
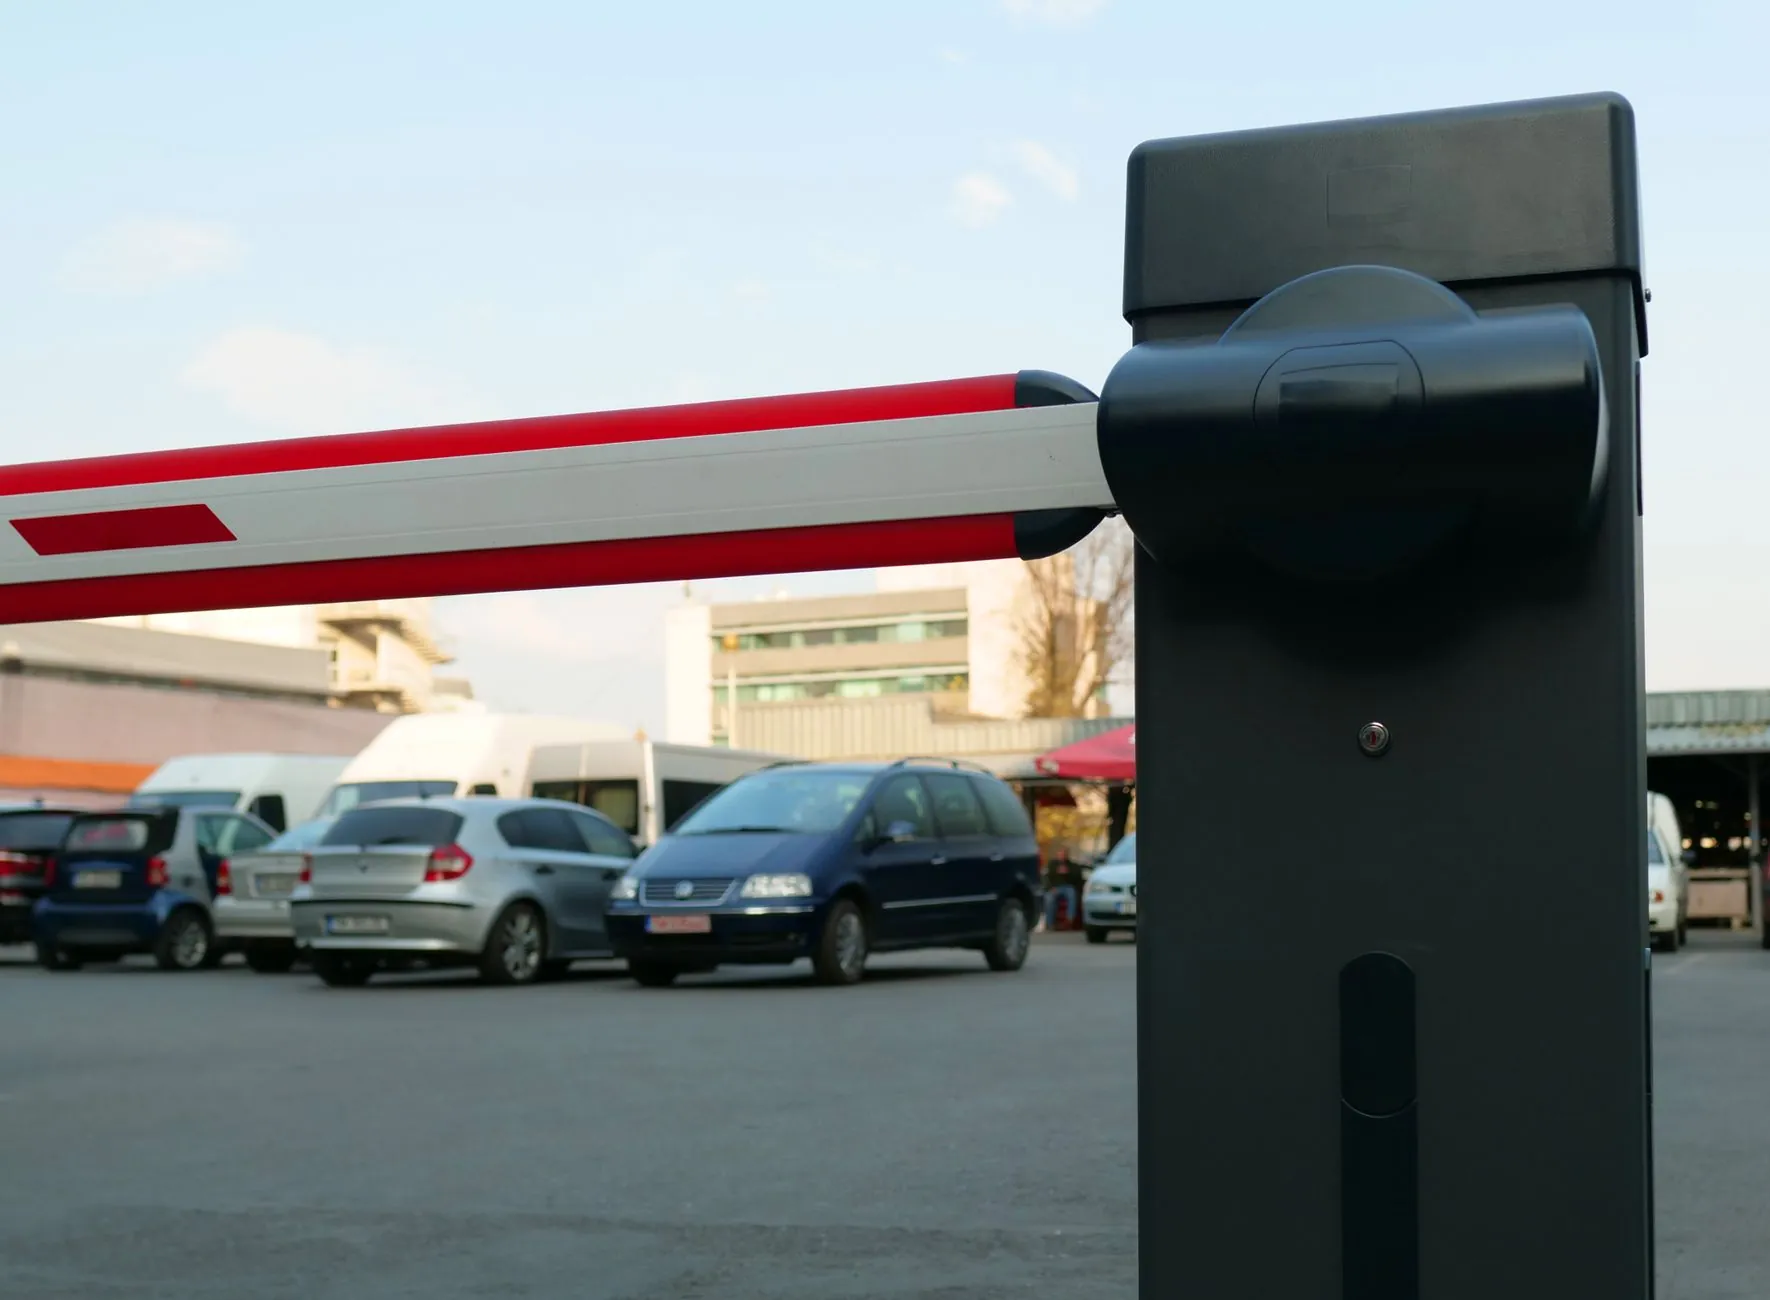
道闸控制器的核心并非"抬杆"这个动作本身,而是对多源触发信号的优先级仲裁。一个典型控制器需要同时处理:车牌识别结果、地感线圈触发、红外对射防砸信号、消防联动指令以及人工遥控输入。当车牌识别置信度高于阈值且车辆已压至触发线圈时,控制器才会输出开闸指令;若识别置信度不足,则转入人工复核流程,避免误放行。
值得关注的是防砸逻辑的时序设计。红外对射被遮挡到控制器切断落杆电机,行业主流响应时间要求控制在100ms以内,否则高速落杆场景下仍存在砸车风险。这部分"看不见"的参数,往往比闸机外观更能体现设备品质。
三、协同的关键:数据接口与时序对齐
检测器与道闸控制器分属不同子系统,协同依赖标准化接口。常见做法是通过RS485或TCP/IP将车位状态汇总至管理平台,再由平台向道闸下发联动策略。问题在于,若检测器上报周期为30秒、而道闸取车逻辑要求实时余位校验,二者节拍不匹配就会产生"余位已满仍放行"的尴尬。
可执行的优化方向包括:
- 将关键车位的检测上报周期压缩至5秒以内,非关键区域维持低频以平衡功耗;
- 在控制器侧设置本地缓存,断网时依据最近一次有效余位数据做降级判断;
- 对车牌识别设备与道闸的联动链路单独做时延测试,识别到开闸的全链路建议控制在800ms内。
选型阶段建议要求供应商提供接口协议文档与实测时延报告,而非仅看设备参数表。协同能力,最终体现在这些工程细节里。