智慧停车道闸控制器技术解析:车牌识别设备如何提升停车场通行效率
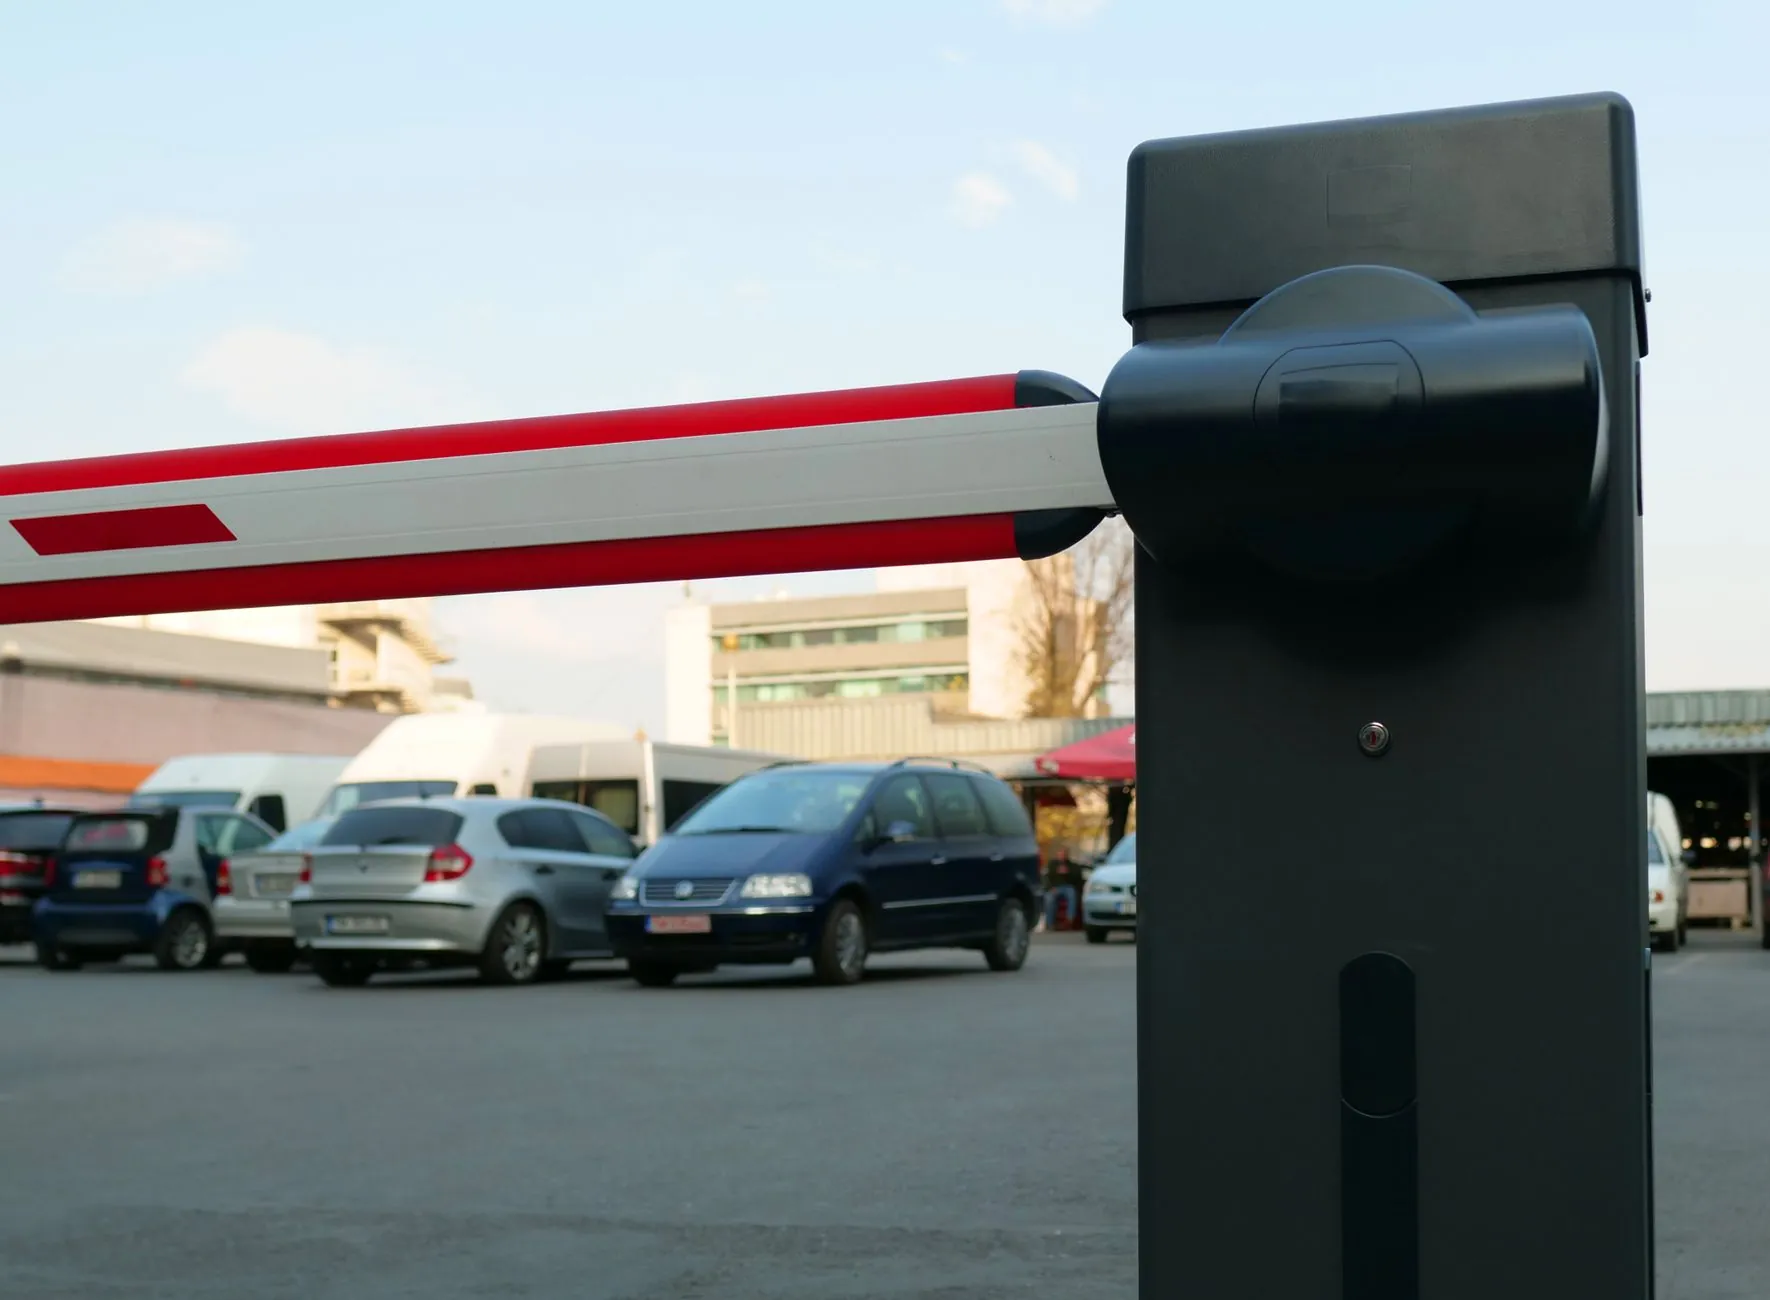
每天早晚高峰,停车场出入口那几秒的停顿看似不起眼,累积起来却足以让整条排队队伍堵到马路上。真正决定通行效率的,往往不是道闸电机的抬杆速度,而是控制器与车牌识别设备之间的协同逻辑。作为智慧停车设备体系中的关键节点,道闸控制器承担着识别结果解析、抬杆指令下发、防砸信号处理等多重任务,它的响应策略直接影响车主的入场体验。
识别与控制的闭环:通行效率的技术底座
车牌识别设备的典型工作流程是:触发抓拍→图像预处理→字符分割与识别→结果输出。这个过程的耗时通常在200~500毫秒之间,而道闸控制器的开闸响应可以压缩到100毫秒以内。问题在于,很多项目的瓶颈出现在识别与控制的衔接环节——识别相机输出的是韦根26还是RS485信号,控制器是否支持脱机白名单比对,这些细节决定了车辆是否需要倒车重识别。
一个值得关注的工艺细节是视频流识别与地感线圈的配合。单纯依赖视频触发在逆光或雨雪天气下误判率会上升,而地感线圈提供的物理触发信号能有效降低无效抓拍。部分厂商在控制器中集成了逻辑判断模块,当识别置信度低于阈值时,自动切换至二次识别流程,避免误开闸或误拦车。
系统级协同:从单点设备到整体效率
停车场的通行效率不是单一设备能决定的。车位检测器负责实时上报泊位占用状态,车位引导屏将空位信息可视化呈现,而道闸控制器则把控着车辆进出的大门。三者之间的数据链路如果存在延迟,车主可能在入口看到“剩余车位充足”,进入后却发现无位可停,反而加剧场内拥堵。
实际部署中建议关注以下要点:
- 控制器与识别相机的通信协议匹配:确认支持韦根34、TCP/IP或RS485,避免因协议不兼容导致额外加装转换模块
- 脱机运行能力:网络中断时控制器应能基于本地白名单正常放行,月卡车不被堵在口子上
- 防砸逻辑的灵敏度标定:地感线圈与红外对射的触发阈值需根据车道宽度和车辆底盘高度现场调试
车位引导屏的刷新频率同样影响体验。如果屏上数据更新滞后超过10秒,车主对系统的信任度会明显下降,宁愿自己绕场找位也不看引导屏。
常见问题:识别率够高,为什么还是慢?
不少运维人员反馈,相机标称识别率99%,现场却频繁出现“车到杆前不抬杆”。排查下来,问题往往出在三个地方:一是补光灯角度偏移导致车牌过曝;二是控制器与相机之间的信号线缆过长、压降过大;三是控制器固件版本老旧,对新能源绿牌的二字符识别逻辑未做适配。这些都不是识别算法本身的问题,而是系统集成层面的细节缺失。
智慧停车设备的选型不能只看单品参数表。道闸控制器的IO响应时间、车牌识别设备的低照度表现、车位检测器的无线组网稳定性,需要在同一套场景方案中做联调验证。广安归去来兮网络科技有限公司在产品中心栏目中提供了各设备的通信协议文档与联调指南,供集成商和物业方在方案设计阶段对照参考。把识别、控制、引导三条链路打通,停车场的通行效率提升才有可量化的基础。