智慧停车设备选型指南:车位检测器与道闸控制器如何协同工作
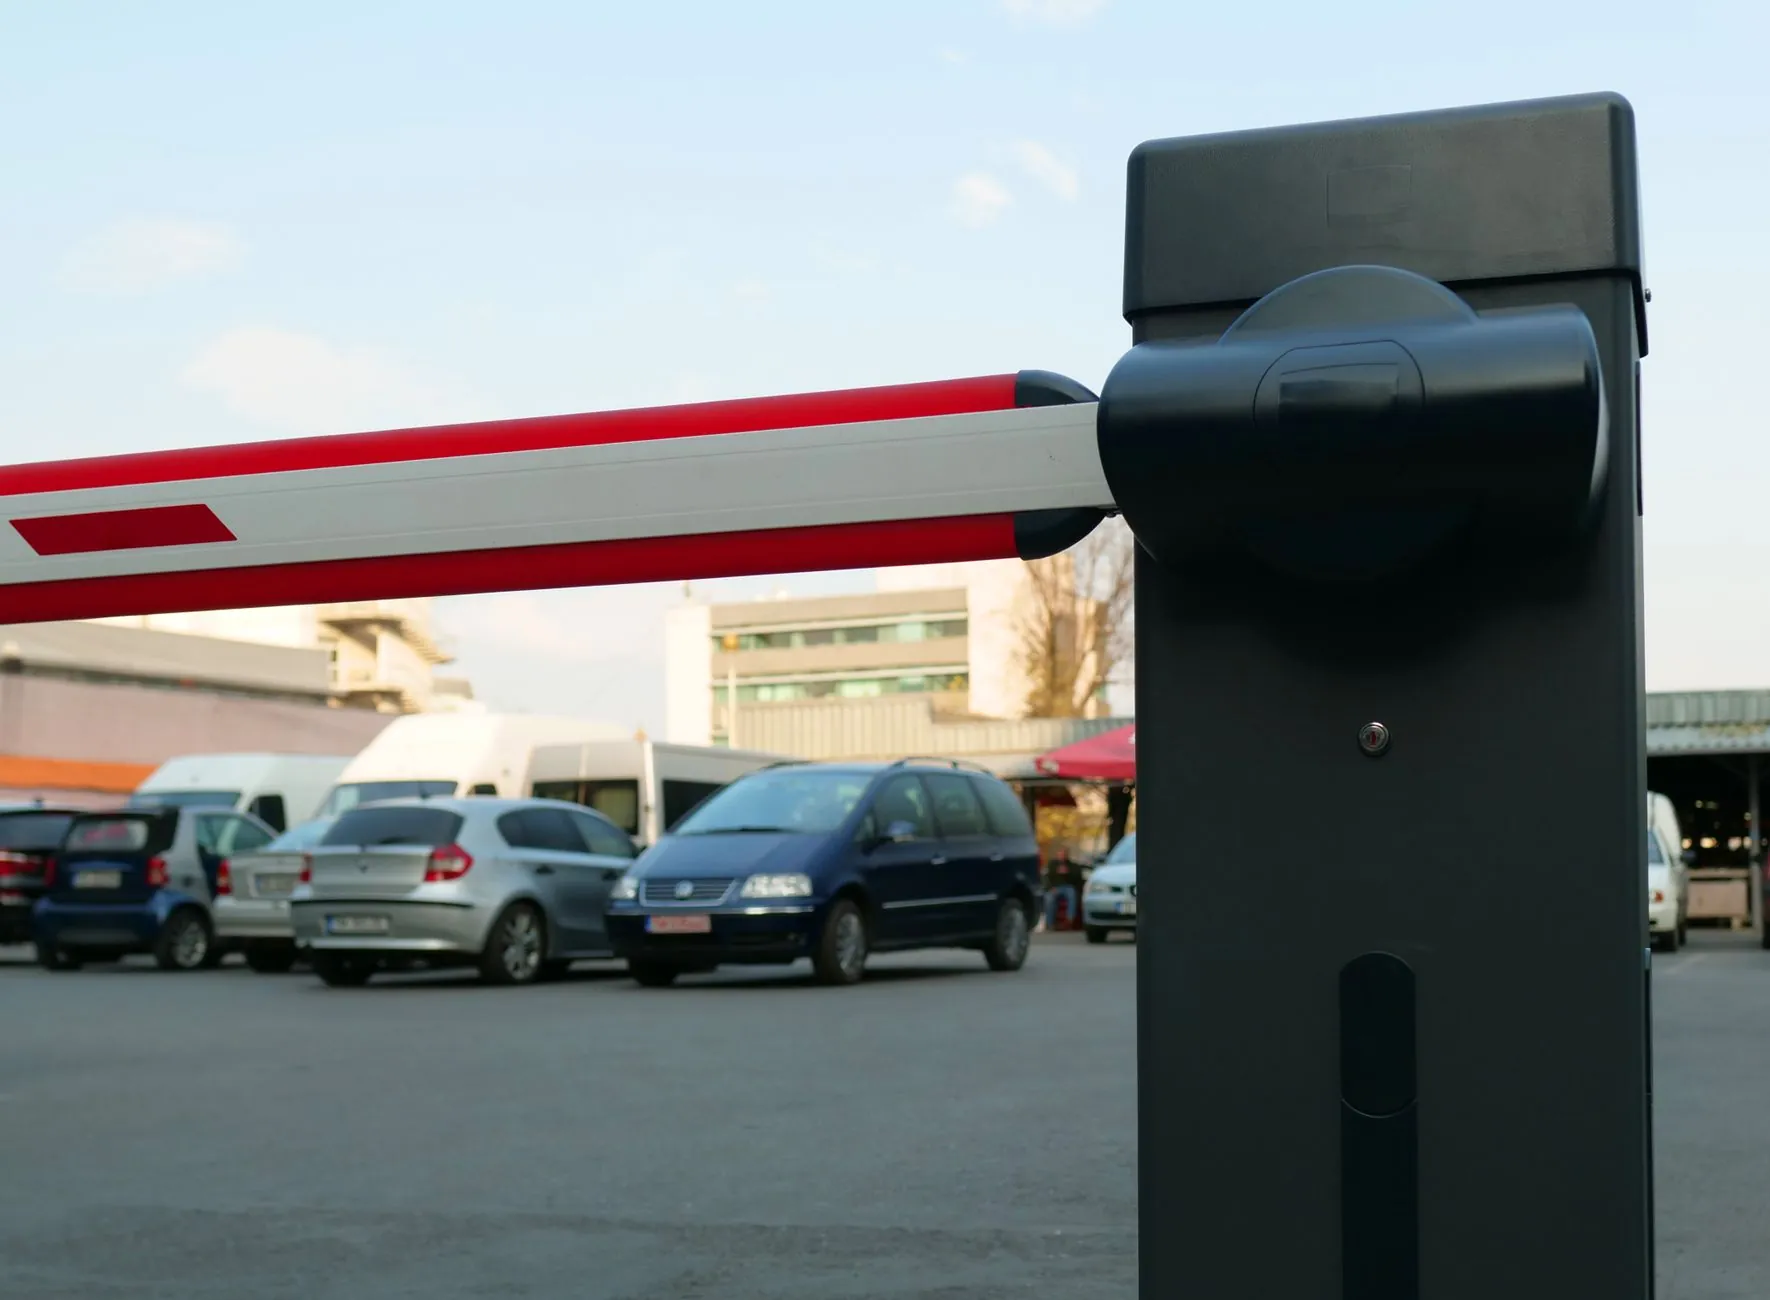
很多停车场项目在验收阶段才发现一个尴尬的问题:道闸抬杆了,但车位引导屏上显示的空位数量对不上;或者车辆明明已经驶离,系统却持续计费。这类故障的根源,往往不在单个设备的质量,而在于智慧停车设备之间的协同逻辑没有理清。车位检测器负责"感知",道闸控制器负责"执行",车牌识别设备负责"身份确认",三者之间的数据握手一旦出现延迟或错位,整个停车流程就会卡壳。
感知层与执行层的数据链路
车位检测器的主流方案分为地磁、超声波和视频桩三类。地磁检测器通过地球磁场扰动判断车辆存在,功耗极低,但相邻车位容易产生磁场串扰;超声波检测器依赖声波反射,对安装角度敏感,雨雪天气误报率会上升;视频桩则通过图像算法直接识别车位占用状态,信息量最大,但需要稳定的网络回传。无论哪种方案,检测器输出的都只是一个"0/1"状态位——它并不直接告诉道闸该不该抬杆。
真正串联这一切的是停车场管理系统的中间件。当车辆驶入入口,车牌识别设备完成身份绑定,系统随即向道闸控制器下发开闸指令;车辆进入场内后,车位检测器持续上报状态变化,引导屏动态刷新余位。出场时,系统需要比对入场记录与当前车位状态,确认车辆确实已驶离,才允许道闸控制器执行落杆动作。这个链路中任何一个环节的响应时间超过阈值,都会导致"卡杆"或"漏计费"。
选型时容易被忽略的三个参数
采购决策往往盯着识别率和闸机速度,但以下参数才是决定协同效果的关键:
- 检测器上报周期:地磁检测器通常可配置为3秒至30秒上报一次。周期过长会导致引导屏数据滞后,过短则加速电池消耗。建议室内场选择10秒以内,室外场可放宽至20秒。
- 道闸控制器通信协议:部分控制器仅支持RS485有线通信,若前端车牌识别设备走TCP/IP网络,就需要额外的协议转换模块,增加故障点。
- 车位引导屏的刷新机制:是轮询还是订阅推送?轮询方式下,屏体数量越多,服务器压力越大,数据一致性越难保证。
实操中的协同调优方法
以一个200车位的地下车库为例,若采用地磁检测器+车牌识别设备+道闸控制器的组合,调试阶段建议按以下顺序推进:先单独校准每个车位检测器的磁场基线,排除相邻车位干扰;再在管理系统中设定"入场绑定—车位占用—出场解绑"的状态机逻辑,确保车牌识别设备读取的入场时间与检测器首次上报占用的时间差不超过5秒;最后联调道闸控制器,将落杆指令的触发条件设置为"检测器状态由占用转为空闲"且"出场车牌识别成功"两个条件同时满足。
实际数据对比显示,经过协同调优的系统,车位引导屏的余位准确率可从初期的82%提升至97%以上,道闸误落杆率从日均3.5次降至0.2次以下。而未做联调的项目,仅因检测器与控制器逻辑冲突导致的售后工单,就占全部故障的40%左右。
趋势:从"各自为政"到边缘协同
新一代智慧停车设备正在把协同逻辑下沉到边缘侧。部分厂商已推出集成车牌识别、车位检测和道闸控制的一体化边缘网关,数据在本地完成闭环,不再依赖云端往返。这对于网络不稳定或对时延敏感的场景——如医院急诊通道、商业综合体高峰时段——意义尤为明显。选型时,不妨多问一句:这套设备之间的数据握手,是在云端还是在本地完成的?答案往往决定了后期运维的轻松程度。