智慧停车设备中的车位检测器与道闸控制器如何协同实现车牌识别联动
日期:2026-09-25
标签:智慧停车设备,车位检测器,道闸控制器,车牌识别设备,车位引导屏
在智慧停车设备的整体架构中,车牌识别设备、车位检测器与道闸控制器三者之间的协同效率,直接决定了车辆进出场的通行体验。很多项目在调试阶段发现识别率明明很高,道闸却频繁出现"认牌不开闸"或"车未过杆先落"的情况,根源往往不在单一设备,而在于联动逻辑没有打通。
一、联动逻辑的底层数据流
整套协同机制可以拆解为一条清晰的数据链路:
- 车牌识别设备(通常为出入口相机)完成抓拍与OCR识别,输出车牌字符串、置信度、车辆特征值;
- 系统将车牌与后台数据库比对,判断月租车、临时车或预约车;
- 比对结果作为开闸指令,通过RS485或TCP/IP下发至道闸控制器;
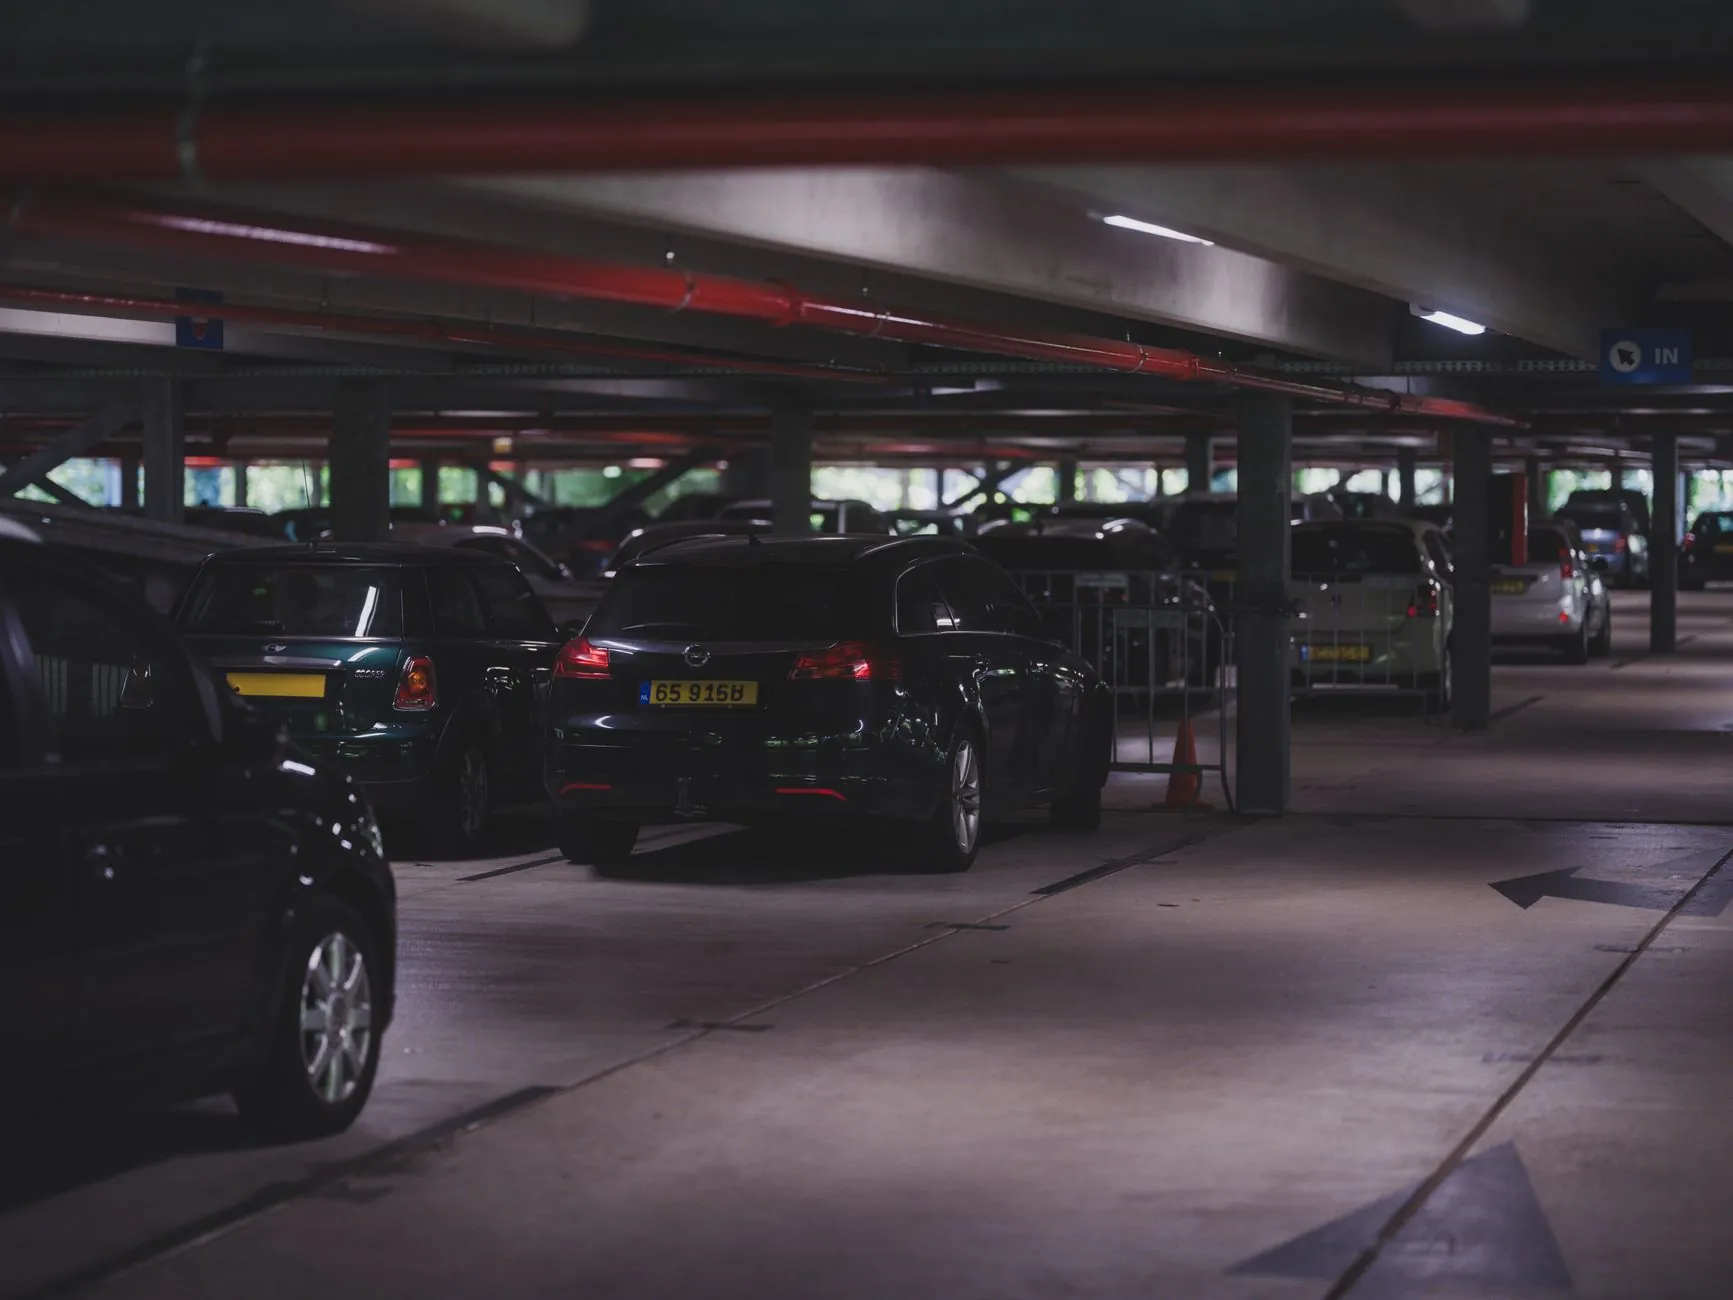
- 与此同时,车位检测器(地磁、超声波或视频桩)实时上报泊位占用状态,经车位引导屏更新余位显示。
关键点在于:道闸控制器接收的不只是"开"信号,还包含车辆方向、防砸雷达状态和延时参数,这些参数需要与识别设备的触发时序精确匹配。
二、时序配合中的三个技术细节
触发距离与预识别。相机一般在车辆距道闸3~6米处触发抓拍,这个距离需要根据车道坡度和车速标定。识别过快会导致车辆尚未到达闸杆,识别过慢则引起排队。经验值是将触发线圈设在闸杆前4米处,配合相机的视频流预识别模式。
防砸与落杆延时。道闸控制器依靠地感线圈或雷达判断车辆是否完全通过。当车位检测器显示场内已满时,系统应主动禁止临时车入场,此时控制器需接收"禁入"指令而非简单抬杆。
异常兜底。识别置信度低于阈值时,系统应触发人工确认或取票流程,避免因误识别放行造成逃费。
常见问题排查
实际运维中,车主反映最多的是"车牌识别了但不抬杆"。可优先检查三点:控制器与识别设备的通信协议是否一致(常见韦根26/34与RS485混用问题)、开闸继电器是否损坏、以及数据库比对是否超时。另一类高频问题是车位引导屏显示余位与实际不符,多因车位检测器上报周期过长或心跳丢失,建议将上报间隔控制在30秒以内。
随着边缘计算能力的下沉,新一代智慧停车设备正把识别、判断、控制集成到同一控制器内,减少中间环节带来的延迟。对于集成商而言,理解车位检测器、道闸控制器与车牌识别设备之间的数据契约,比单纯堆砌硬件参数更有价值。