道闸控制器与车牌识别设备如何协同?停车场智能化改造方案解析
日期:2026-09-30
标签:智慧停车设备,车位检测器,道闸控制器,车牌识别设备,车位引导屏
很多停车场运营方在升级改造时都会遇到一个尴尬:单独换了高清车牌识别设备,识别率上去了,但高峰期出口依然排长队。问题往往不出在识别环节,而在于识别系统与道闸控制器之间的协同逻辑没有理顺。一套真正好用的智慧停车设备,核心不在于单点硬件多强,而在于各子系统之间的数据链路是否通畅。
识别与抬杆之间的"时间差"从哪里来
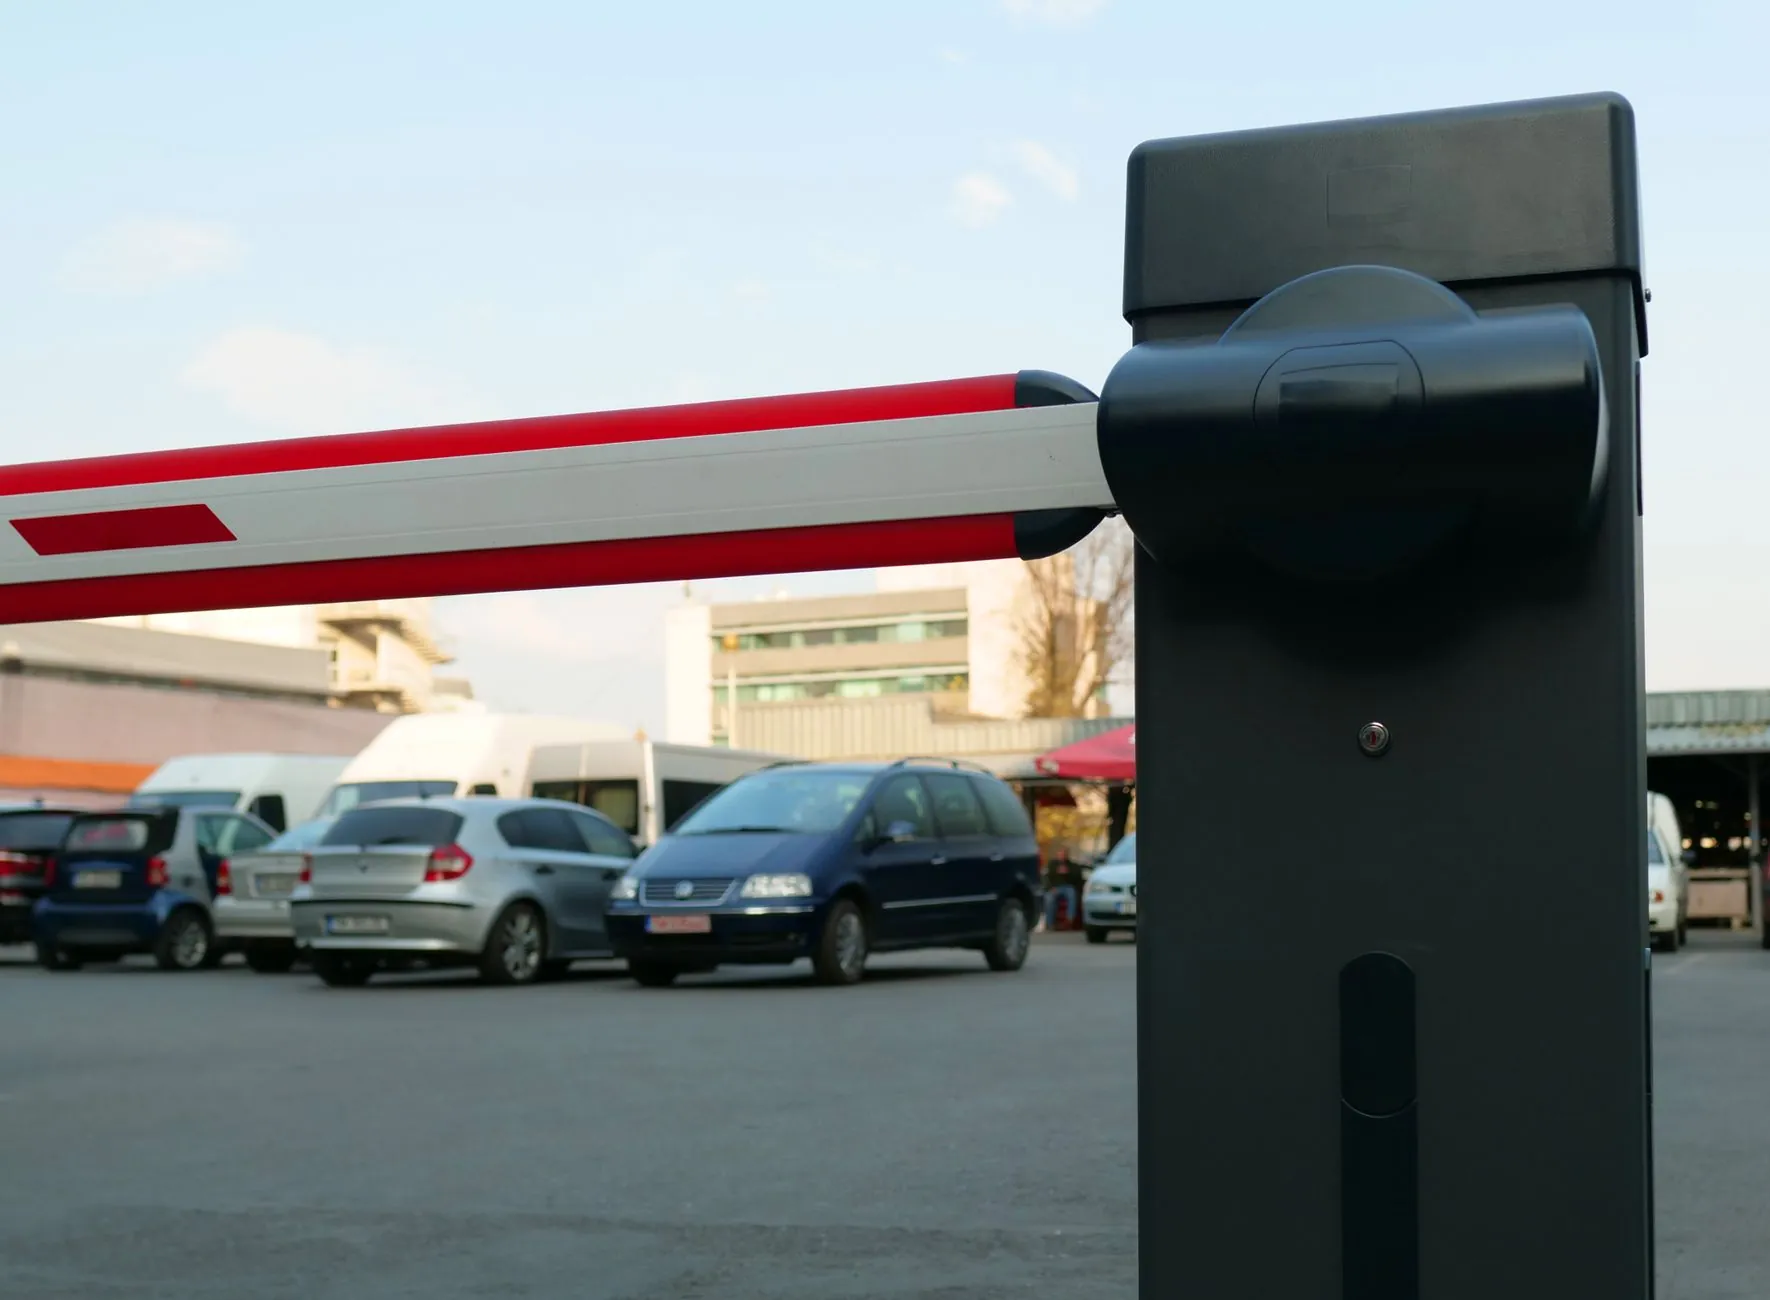
典型的工作流程是这样的:车牌识别设备完成抓拍和字符比对后,通过RS485或TCP/IP协议向道闸控制器发送开闸指令。控制器收到信号后驱动电机执行抬杆动作,同时反馈到位信号。
这中间有三个容易出问题的节点:
- 识别延迟:相机从触发到输出结果通常需要200-500ms,低端设备可能超过1s
- 通信延迟:RS485总线在多点轮询时,响应间隔可能达到100-300ms
- 机械延迟:直杆道闸从静止到完全抬起一般需要1.5-3s,快速道闸可压缩到0.9s
三者叠加,一辆车从进入识别区到完全通过,理论最短时间约2.5s。如果系统逻辑设计不当,实际可能拖到6-8s。
协同逻辑的三种典型方案对比
目前市面上主流的协同方式可以归为三类,适用场景和成本差异明显。
- 继电器直控方案:识别设备通过干接点直接控制道闸起落。结构简单、成本低,但无法实现防砸车联动、无法区分月租车与临时车,适合单一出入口的小型场地。
- 控制器集中管理方案:道闸控制器作为边缘节点接入停车场管理主机,由主机统一调度识别结果、车位检测器数据和计费逻辑。灵活性高,支持脱机运行和远程升级。
- 云端协同方案:识别结果上传至云平台比对后下发开闸指令。适合多停车场统一管理,但对网络稳定性要求高,本地需保留降级策略。
选择哪种方案,取决于车流量、出入口数量以及是否需要对接城市级停车平台。
被忽视的入场环节:车位引导的联动价值
出口协同做得好,入口体验同样关键。当车辆入场时,车位检测器实时采集各区域剩余车位数据,通过车位引导屏指示空位方向。如果道闸控制器能在抬杆的同时将入场车辆信息推送给引导系统,就能实现"入场即引导",减少场内巡游时间。
实测数据显示,加入车位引导联动后,场内平均寻位时间从3.2分钟降至1.1分钟,通道拥堵率下降约40%。这也是越来越多商业综合体在改造时同步部署车位检测器和车位引导屏的原因。
停车场智能化改造不是简单地更换硬件,而是重新梳理"识别—决策—执行—反馈"这条链路。道闸控制器与车牌识别设备的协同质量,直接决定了车主的通行体验。建议在方案设计阶段就明确通信协议、降级策略和联动范围,避免后期反复调试。广安归去来兮网络科技有限公司持续关注智慧停车设备的技术演进与落地实践,为行业提供可参考的改造思路。