智慧停车设备技术演进:车位检测器与道闸控制器如何协同提升停车场运营效率
很多停车场管理者在升级改造时,容易把智慧停车设备当成一个个孤立硬件的堆叠——买几台车位检测器、换一套道闸控制器、再加一块车位引导屏,装完却发现数据不通、联动迟滞,效率提升远低于预期。问题的根源在于:这些设备之间缺乏有效的协同逻辑。真正决定停车场运营效率的,不是单台设备的参数高低,而是检测端与控制端之间的数据闭环是否紧密。
一、从"各自为政"到"端控协同":技术架构的关键转变
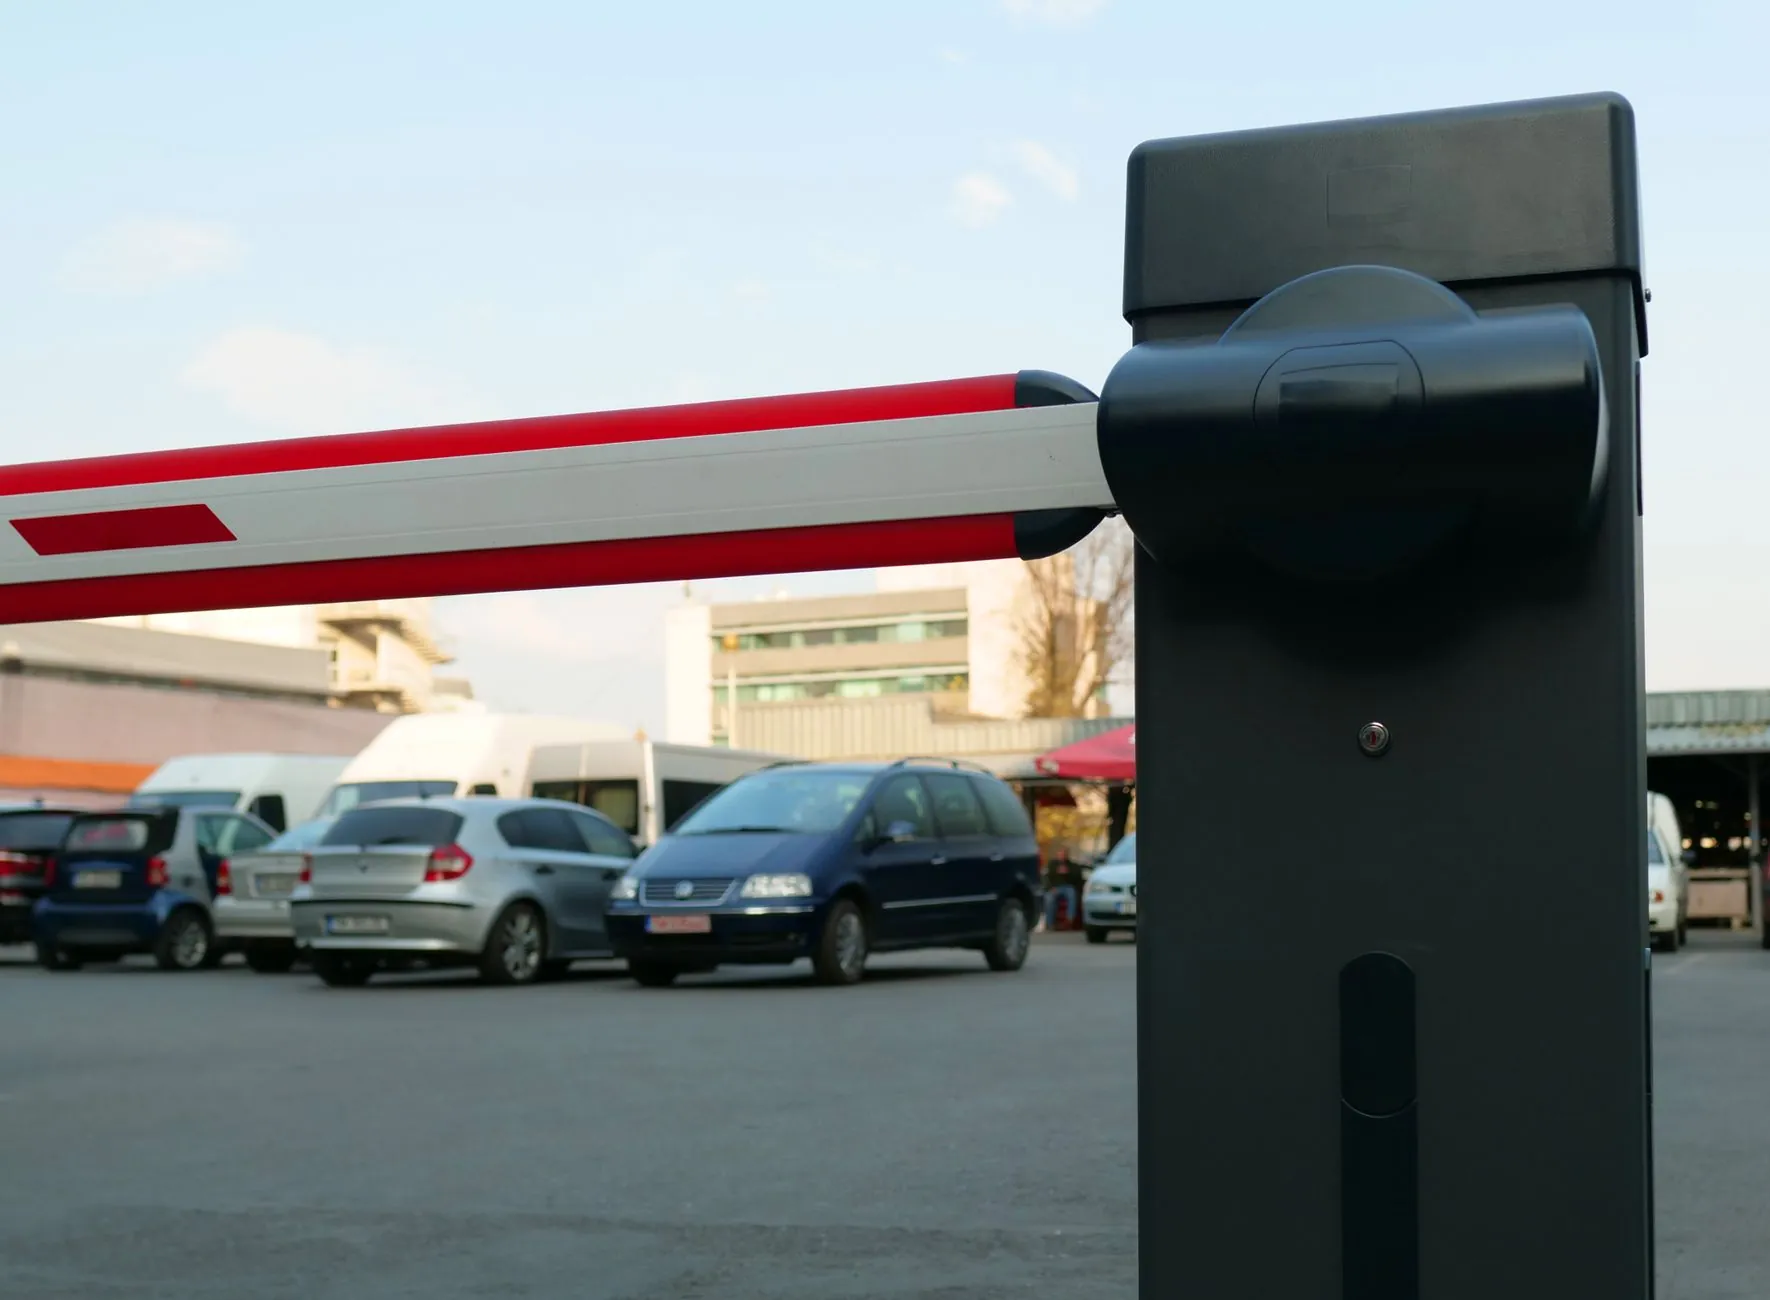
传统停车场的设备架构是分散的:车位检测器只负责向上报状态,道闸控制器只执行开合指令,车牌识别设备独立完成抓拍比对。三者之间依赖人工或简单的定时策略衔接,导致入场车辆找不到空位、出场排队拥堵、车位周转率低下。
当前主流方案转向"端—边—云"三层协同架构。车位检测器(超声波、地磁或视频桩)以秒级频率采集车位占用状态,通过LoRa或RS485上传至边缘网关;边缘侧完成数据清洗与初步决策,将空位信息实时推送至车位引导屏,同时把区域饱和度同步给道闸控制器。当某区域车位饱和时,入口道闸可联动限流或引导至备用区域,形成"检测—决策—执行"的闭环。
二、协同落地的三个技术要点
1. 通信协议的兼容性设计。车位检测器与道闸控制器往往来自不同厂商,协议差异是联动的第一道坎。建议在边缘网关层做协议归一化处理,统一为MQTT或Modbus TCP,避免云端反复转换带来的延迟。实测中,协议不统一可使联动响应从200ms劣化至1.5s以上。
2. 车牌识别与车位分配的预判逻辑。车牌识别设备在车辆入场瞬间即可完成身份确认,此时系统应提前计算:该车辆类型(月卡/临停)对应的可用车位区域,并将引导信息下发至最近的引导屏。这比"入场后再找位"的模式平均节省40秒以上的寻位时间。
3. 道闸控制器的分级响应策略。道闸不应只做"开/关"二值判断。建议设置三级响应:正常放行、引导放行(附带车位信息推送)、限流等待(区域饱和时)。分级策略需要道闸控制器具备本地缓存与断网续传能力,避免网络抖动导致整场瘫痪。
- 边缘网关建议部署在弱电间,与道闸控制器距离不超过80米,减少信号衰减
- 车位检测器安装高度需根据车型分区调整,超声波方案一般控制在2.2—2.5米
- 引导屏刷新频率与检测器上报周期匹配,建议不低于每3秒一次
三、常见问题:联动做了,为什么效果不明显?
不少项目反馈"设备都上了,协同也配了,但高峰期出场还是堵"。排查下来,多数是道闸控制器的开合速度与车牌识别设备的抓拍成功率不匹配——识别失败触发二次抓拍,道闸等待指令超时后重复动作,反而拖慢节奏。另一个高频问题是车位检测器的误报:相邻车位电磁干扰或视频桩遮挡,导致空位数据失真,引导屏显示"有位"但实际已满,车主绕行后体验极差。
解决路径并不复杂:道闸侧开启"识别即预开"模式,在车牌比对的同时提前抬杆至30%,确认后全开;检测器侧定期做邻道校准,视频桩方案建议每季度清理镜头并复核遮挡模型。这些细节决定了智慧停车设备的协同是"纸面联动"还是"真实提效"。
回到运营本质,车位检测器解决的是"看得见"的问题,道闸控制器解决的是"管得住"的问题,车牌识别设备与车位引导屏则是"导得顺"的桥梁。四者协同的价值不在硬件本身,而在于把车辆从入场到离场的每一个决策节点压缩到秒级。对于正在选型或改造的停车场运营方,建议优先验证边缘侧的协议兼容性与联动时延,再谈设备数量与品牌——协同效率,才是智慧停车设备真正的投入产出比所在。