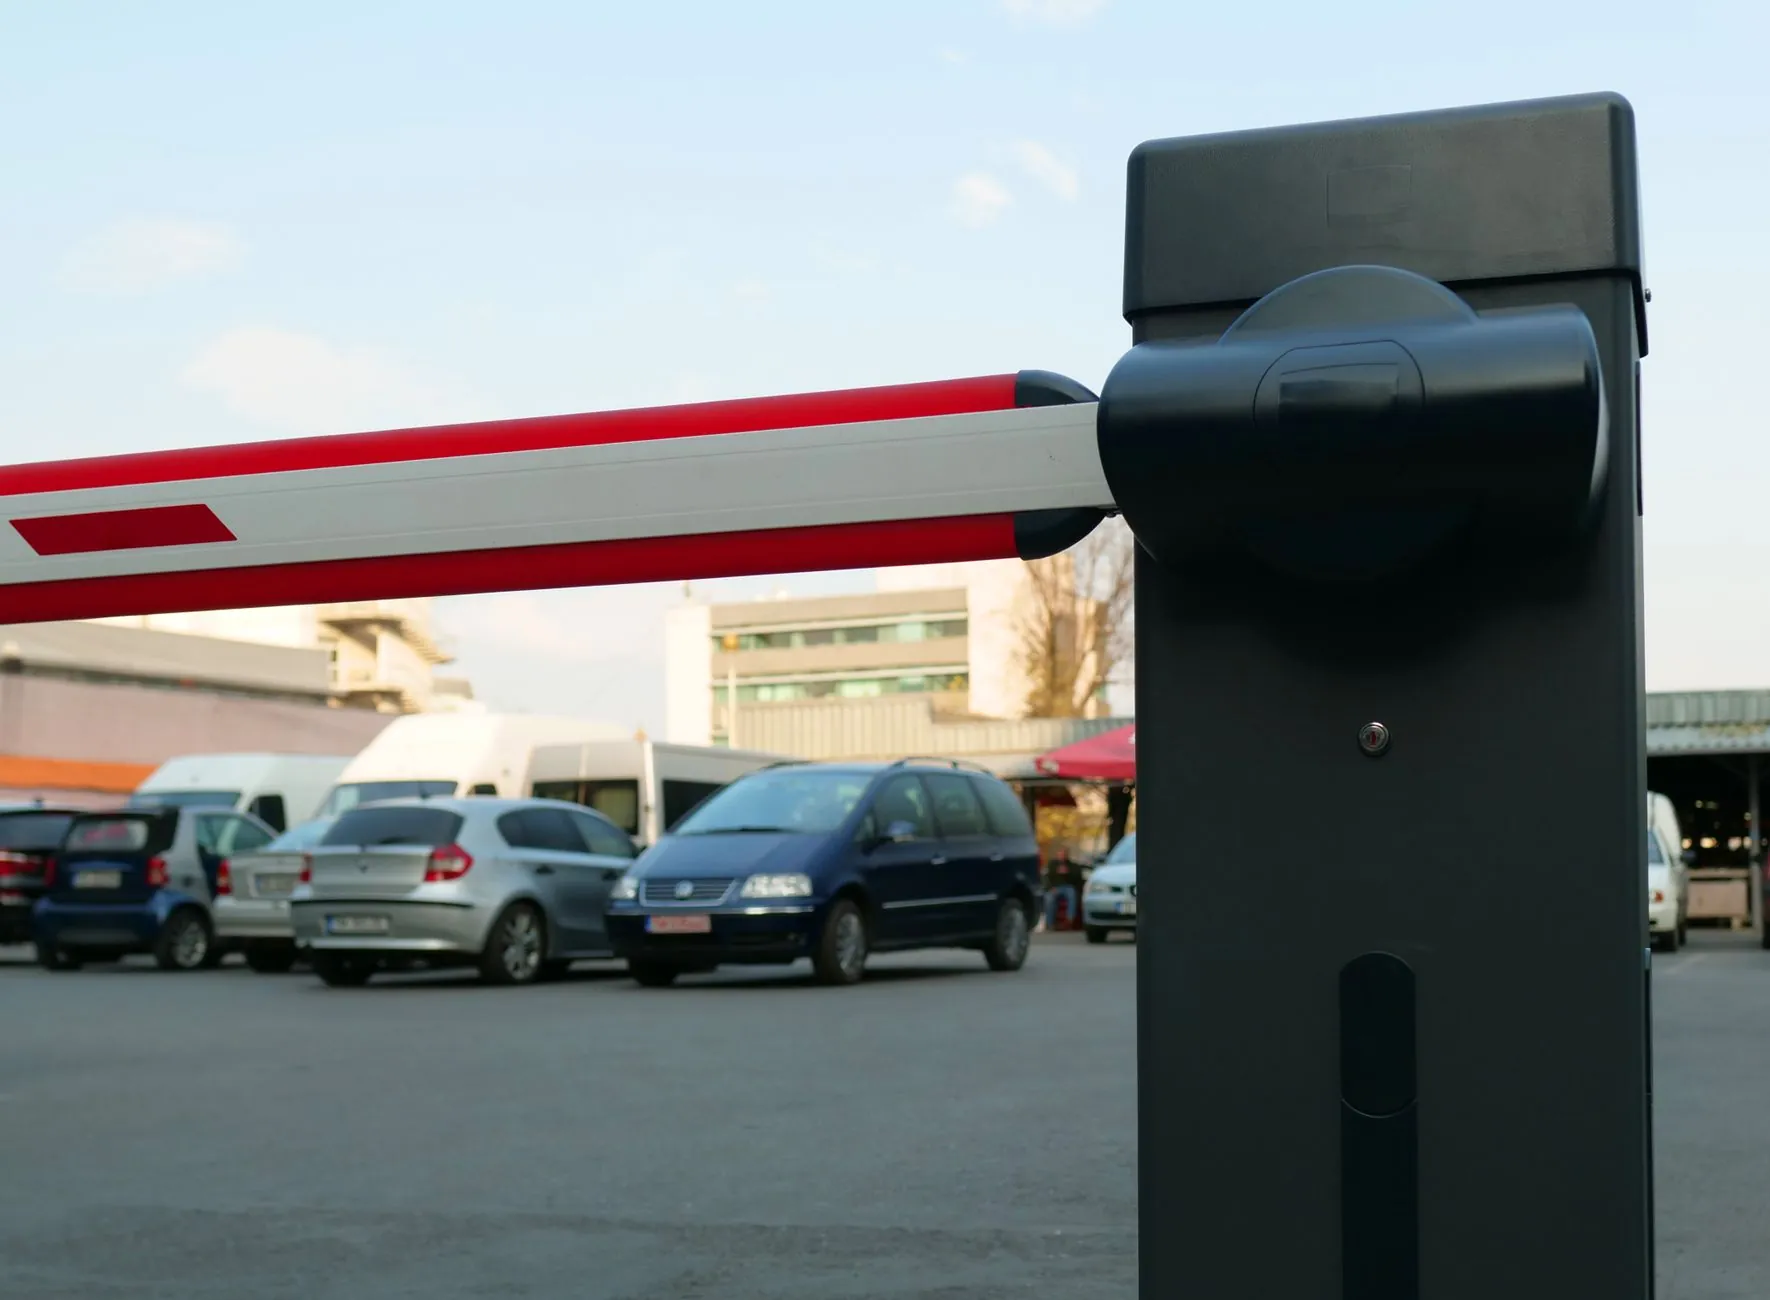
智慧停车设备技术演进:车位检测器与道闸控制器的协同应用分析
一套真正好用的智慧停车系统,从来不是单点设备的堆砌,而是感知层与控制层之间的精密咬合。车位检测器负责"看清"每个泊位的占用状态,道闸控制器负责"管住"车辆的进出秩序,二者之间的协同效率,直接决定了车场的周转率与车主体验。广安归去来兮网络科技有限公司在多个地市项目中反复验证过一个结论:设备选型差一个档次,系统整体表现可能差出三成以上。
感知端:车位检测器的技术路线分化
当前主流的车位检测方案大致分为三类,各有适用边界:
- 地磁检测器:通过磁场扰动判断车辆存在,功耗低、安装隐蔽,但对相邻车位干扰敏感,需做好阈值标定;
- 视频车位检测器:单目或双目方案,可同时输出占用状态与车牌信息,适合与车牌识别设备做数据互校,缺点是受光照和遮挡影响较大;
- 超声波检测器:成本低、响应快,多用于室内车场,但无法识别车牌,通常作为辅助手段部署。
选型时不必追求"最先进",而要看车场业态。商业综合体车位周转快,视频方案的综合收益更高;住宅小区以长租车位为主,地磁方案性价比更优。
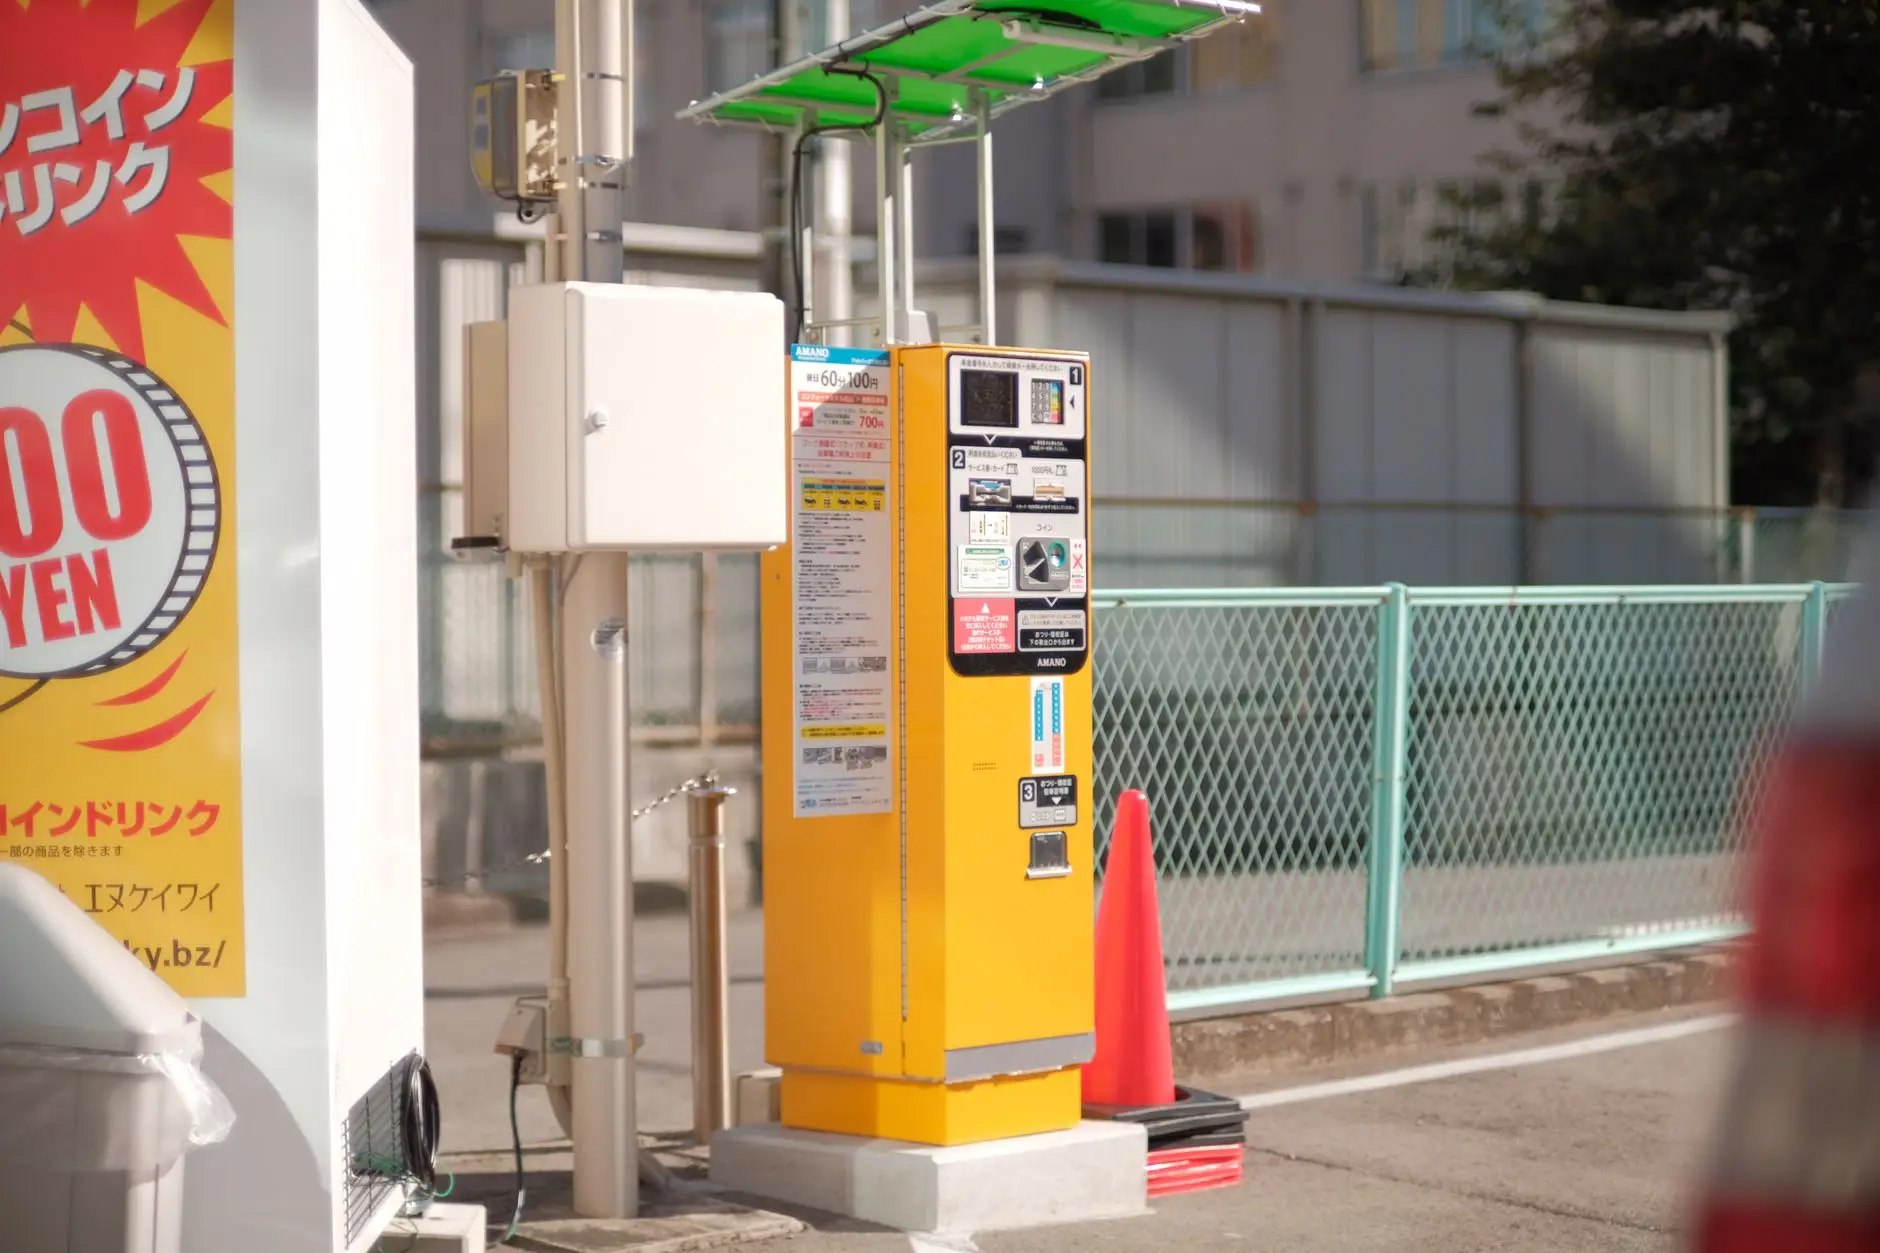
控制端:道闸控制器的响应逻辑
道闸控制器看似只是抬杆落杆,实则承担着车流节拍器的角色。其核心指标包括起落杆时间(通常0.9s—3s分档)、防砸灵敏度、以及与车牌识别设备的通信延迟。实际部署中常见的问题是:识别相机已输出放行指令,但控制器因串口轮询周期过长而延迟执行,高峰时段每车多等1—2秒,累积起来就是明显的拥堵。
解决思路是让控制器支持事件触发式通信而非轮询,并将车位检测器的泊位数据接入同一控制网络——当入口道闸放行时,系统同步锁定目标区域空位,通过车位引导屏下发路径,减少场内巡游。
协同应用中的两个关键细节
其一,数据时序对齐。车位检测器的状态上报周期与道闸控制器的放行记录需做时间戳对齐,否则会出现"车已入场、位仍显示空闲"的错账。建议统一采用NTP校时,误差控制在200ms以内。
其二,异常降级策略。当检测器离线或识别置信度低于阈值时,控制器应能切换至人工确认模式,而非直接死锁。这一点在多雨地区的地磁设备上尤为重要。
以某县级市人民医院车场改造为例:原方案仅更换了车牌识别设备,出入口通行速度提升有限;后续补装视频车位检测器并升级道闸控制器通信协议,将车位引导屏接入实时余位数据,高峰时段车辆平均入场时间从48秒降至21秒,场内寻位时间缩短约四成。这组数据说明,智慧停车设备的价值释放依赖于感知与控制的闭环,而非单台设备的参数竞赛。
对于正在做车场升级的运营方,建议先梳理车流潮汐特征,再决定检测器密度与控制器档位,把预算花在协同链路的短板上,往往比全面换新更见效。