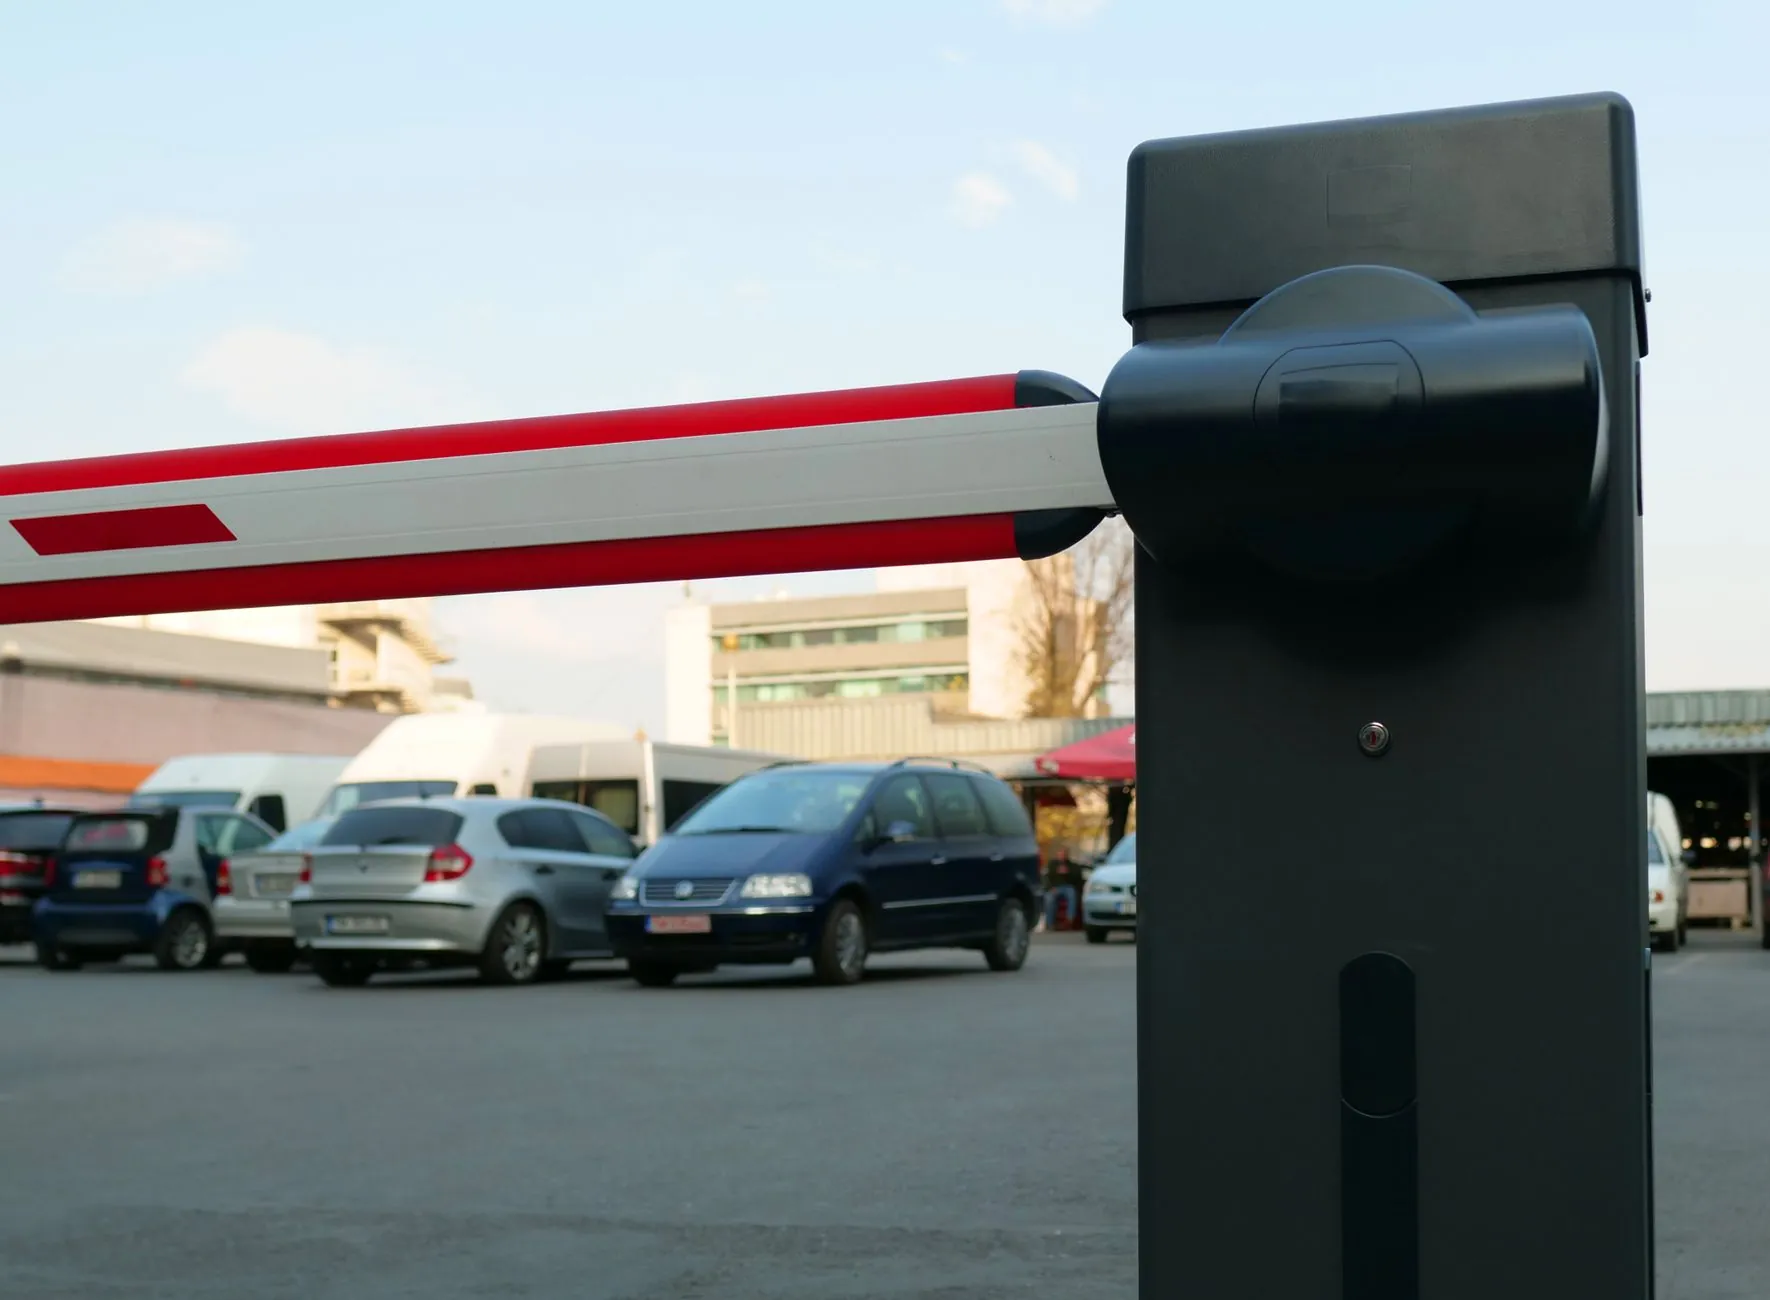
智慧停车道闸控制器选型指南:从通讯协议到防砸技术的核心参数解析
在智慧停车系统中,道闸控制器是连接感知层与执行层的关键枢纽。它既要接收来自车位检测器和车牌识别设备的触发信号,又要精确驱动闸杆动作,同时将车位状态回传至车位引导屏和管理平台。选型不当,轻则通讯掉线、识别率下降,重则出现砸车事故。本文从工程实践角度,拆解道闸控制器的核心选型参数。
通讯协议:决定系统集成上限
道闸控制器的通讯能力直接影响其与智慧停车设备生态的兼容性。目前主流方案分为三类:
- RS485/RS232:成本低、抗干扰尚可,适合单机或短距离组网,但总线节点数受限(通常≤32),不适合大规模停车场
- TCP/IP(以太网):支持星型拓扑,单台控制器可独立寻址,便于与车牌识别相机、车位引导屏做联动,是目前中大型项目的首选
- CAN总线:多主结构、实时性强,在道闸联动场景中逐渐增多,尤其适合多闸口协同控制
选型时需确认控制器是否支持至少一种开放协议(如MQTT、Modbus TCP),否则后期对接第三方平台会非常被动。部分厂商的私有协议看似功能齐全,实则形成锁定,运维成本在项目中期会显著上升。
防砸技术:从地感线圈到雷达融合
防砸是道闸控制器最核心的安全指标。传统方案依赖地感线圈,通过LC振荡频率变化检测车辆存在,成本低但施工麻烦、易受路面沉降影响。当前主流控制器已支持多传感器融合:
- 地感+红外对射:双重冗余,红外对射响应快,但雨雾天误报率上升
- 毫米波雷达:检测距离可调(通常0.3–6m),不受光照和温度影响,适合无人值守场景
- 数字防砸(电流/时间双判据):控制器实时监测电机电流曲线,遇阻立即反转,响应时间应≤0.3s
值得注意的是,防砸逻辑的优先级设计比硬件本身更关键。合理的控制器应支持“雷达优先、地感兜底、机械限位保护”三级策略,并在断电时自动抬杆或保持常开,避免车辆滞留。
接口数量与扩展余量
一台道闸控制器通常需要接入:车牌识别相机(韦根/RS485)、地感线圈(2路)、红外对射(1路)、道闸电机(1路)、开闸按钮及状态指示灯。选型时建议预留20%–30%的接口余量,以便后期加装车位检测器或升级为双闸联动。若项目涉及车位引导屏的动态显示,还需确认控制器是否具备独立的IO输出或协议转发能力,避免引导屏数据刷新延迟。
常见问题与选型误区
Q:控制器标称支持TCP/IP,但实际组网频繁掉线?
多为心跳机制不完善或未做断线重连。选型时应要求厂商提供连续72小时压力测试报告,重点关注并发连接数和重连时间。
Q:防砸雷达误触发导致闸杆频繁反转?
检查雷达安装角度和检测区域是否覆盖相邻车道,部分控制器支持雷达灵敏度分档调节,需结合现场车道宽度标定。
Q:与车位引导屏联动时数据不同步?
确认控制器是否支持状态主动上报(而非轮询),轮询模式下引导屏刷新延迟通常在3–5秒,影响车主体验。
道闸控制器的选型本质是在通讯开放性、防砸可靠性和接口余量之间找平衡。对于日均车流超过500车次的项目,建议优先选择支持TCP/IP+雷达防砸+数字防砸双判据的型号,并为智慧停车设备的整体升级留出协议对接空间。广安归去来兮网络科技有限公司在智慧停车设备集成中,常以控制器为节点做联动调试,选型阶段的参数核对往往能省去后期大量的现场返工。