智慧停车设备选型指南:道闸控制器与车牌识别设备的技术参数解析
很多停车场项目在验收阶段才发现问题:车牌识别率在夜间或雨雾天骤降、道闸控制器与识别相机协议不兼容导致抬杆延迟、车位引导屏数据与实际余位对不上。这类故障的根源往往不在施工,而在选型阶段对技术参数的理解偏差。作为智慧停车设备的核心组成,道闸控制器与车牌识别设备的匹配度,直接决定了系统长期运行的稳定性。
一、车牌识别设备:识别率背后的硬指标
厂商宣传页上"识别率99%"的字样几乎随处可见,但这个数字的测试条件往往语焉不详。真正需要关注的是三个分层指标:车辆检测率(触发抓拍的准确度)、车牌定位率(图中找到车牌位置的比例)、字符识别率(单字符正确率)。工程实践中,字符识别率95%与99%的差距,在日均2000车次的车场意味着每天多出80次人工干预。
影响实际表现的关键参数包括:相机最低照度(建议≤0.001Lux,支持星光级成像)、宽动态范围(≥120dB以应对逆光进出口)、补光方式(智能补光优于常亮,减少光污染与眩光)。此外,识别相机的视频流与IO触发双模式是否齐全,决定了能否适配不同车道的混行场景。
二、道闸控制器:被低估的兼容性枢纽
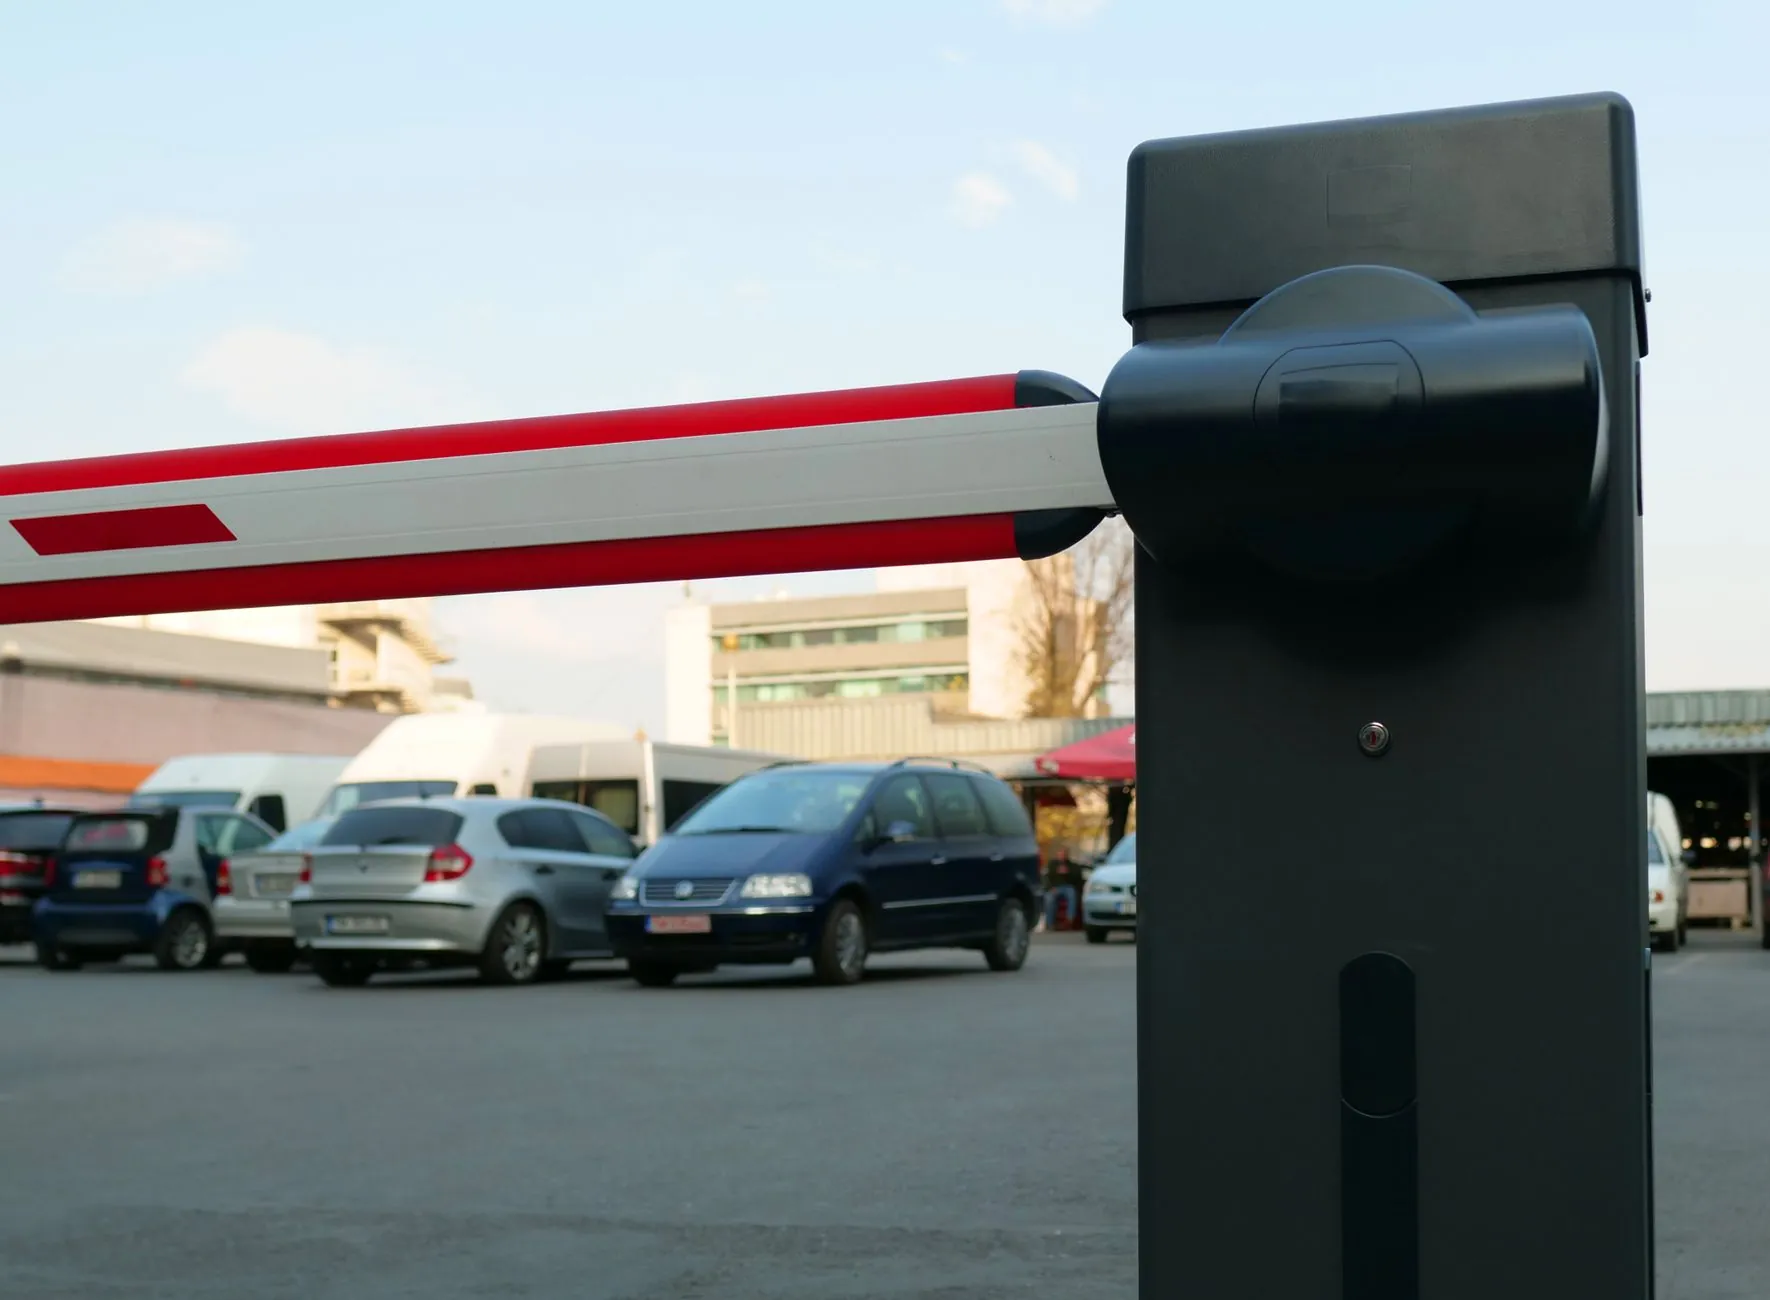
道闸控制器常被当作"抬杆配件",实际上它是识别系统与执行机构的协议翻译层。选型时需确认三点:
- 通讯接口:是否同时支持RS485、TCP/IP及继电器干接点输出,以兼容不同品牌相机与云平台;
- 防砸逻辑:地感+雷达双重检测的响应时间应≤100ms,且具备断电自动抬杆与手动离合装置;
- 道闸运行寿命:关注机芯类型(直流无刷优于交流异步),典型指标为≥500万次起落,按日均300次计算可支撑约45年。
另一个易忽略的细节是控制器的脱机存储能力——网络中断时能否本地缓存白名单并正常放行,这直接关系到车场在断网时的通行秩序。
三、车位检测器与车位引导屏的协同精度
场内引导系统的误差通常来自检测层。超声波车位检测器受相邻车位高度差与气流影响,而视频车位检测器在跨位停车时易误判。建议在机械车位或异形车位区域采用地磁+超声波复合检测,将单点误报率控制在1%以内。引导屏的数据刷新延迟应≤3秒,且支持分区余位计算逻辑,避免"入口显示有车位、到场却满位"的体验落差。
四、可执行的选型核对清单
给集成商与物业方的建议是建立一份参数对照表,逐项打钩:
- 识别相机与道闸控制器是否为同一通讯协议栈,或厂家提供协议对接文档;
- 要求供应商提供夜间、逆光、污损车牌三类场景的实测视频;
- 确认车位检测器与引导屏的组网方式(有线/无线)及单网段最大节点数;
- 核查整套智慧停车设备的防雷等级与工作温度范围(室外设备建议-30℃~70℃)。
从技术演进看,边缘计算正在把识别与决策下沉到前端设备,道闸控制器逐步承担车牌比对与异常放行判断,减少对中心服务器的依赖。选型时优先考虑支持固件远程升级、具备开放API的产品,才能在未来两到三年的功能迭代中不被硬件锁死。参数看得细一点,后期运维的账才算得清。